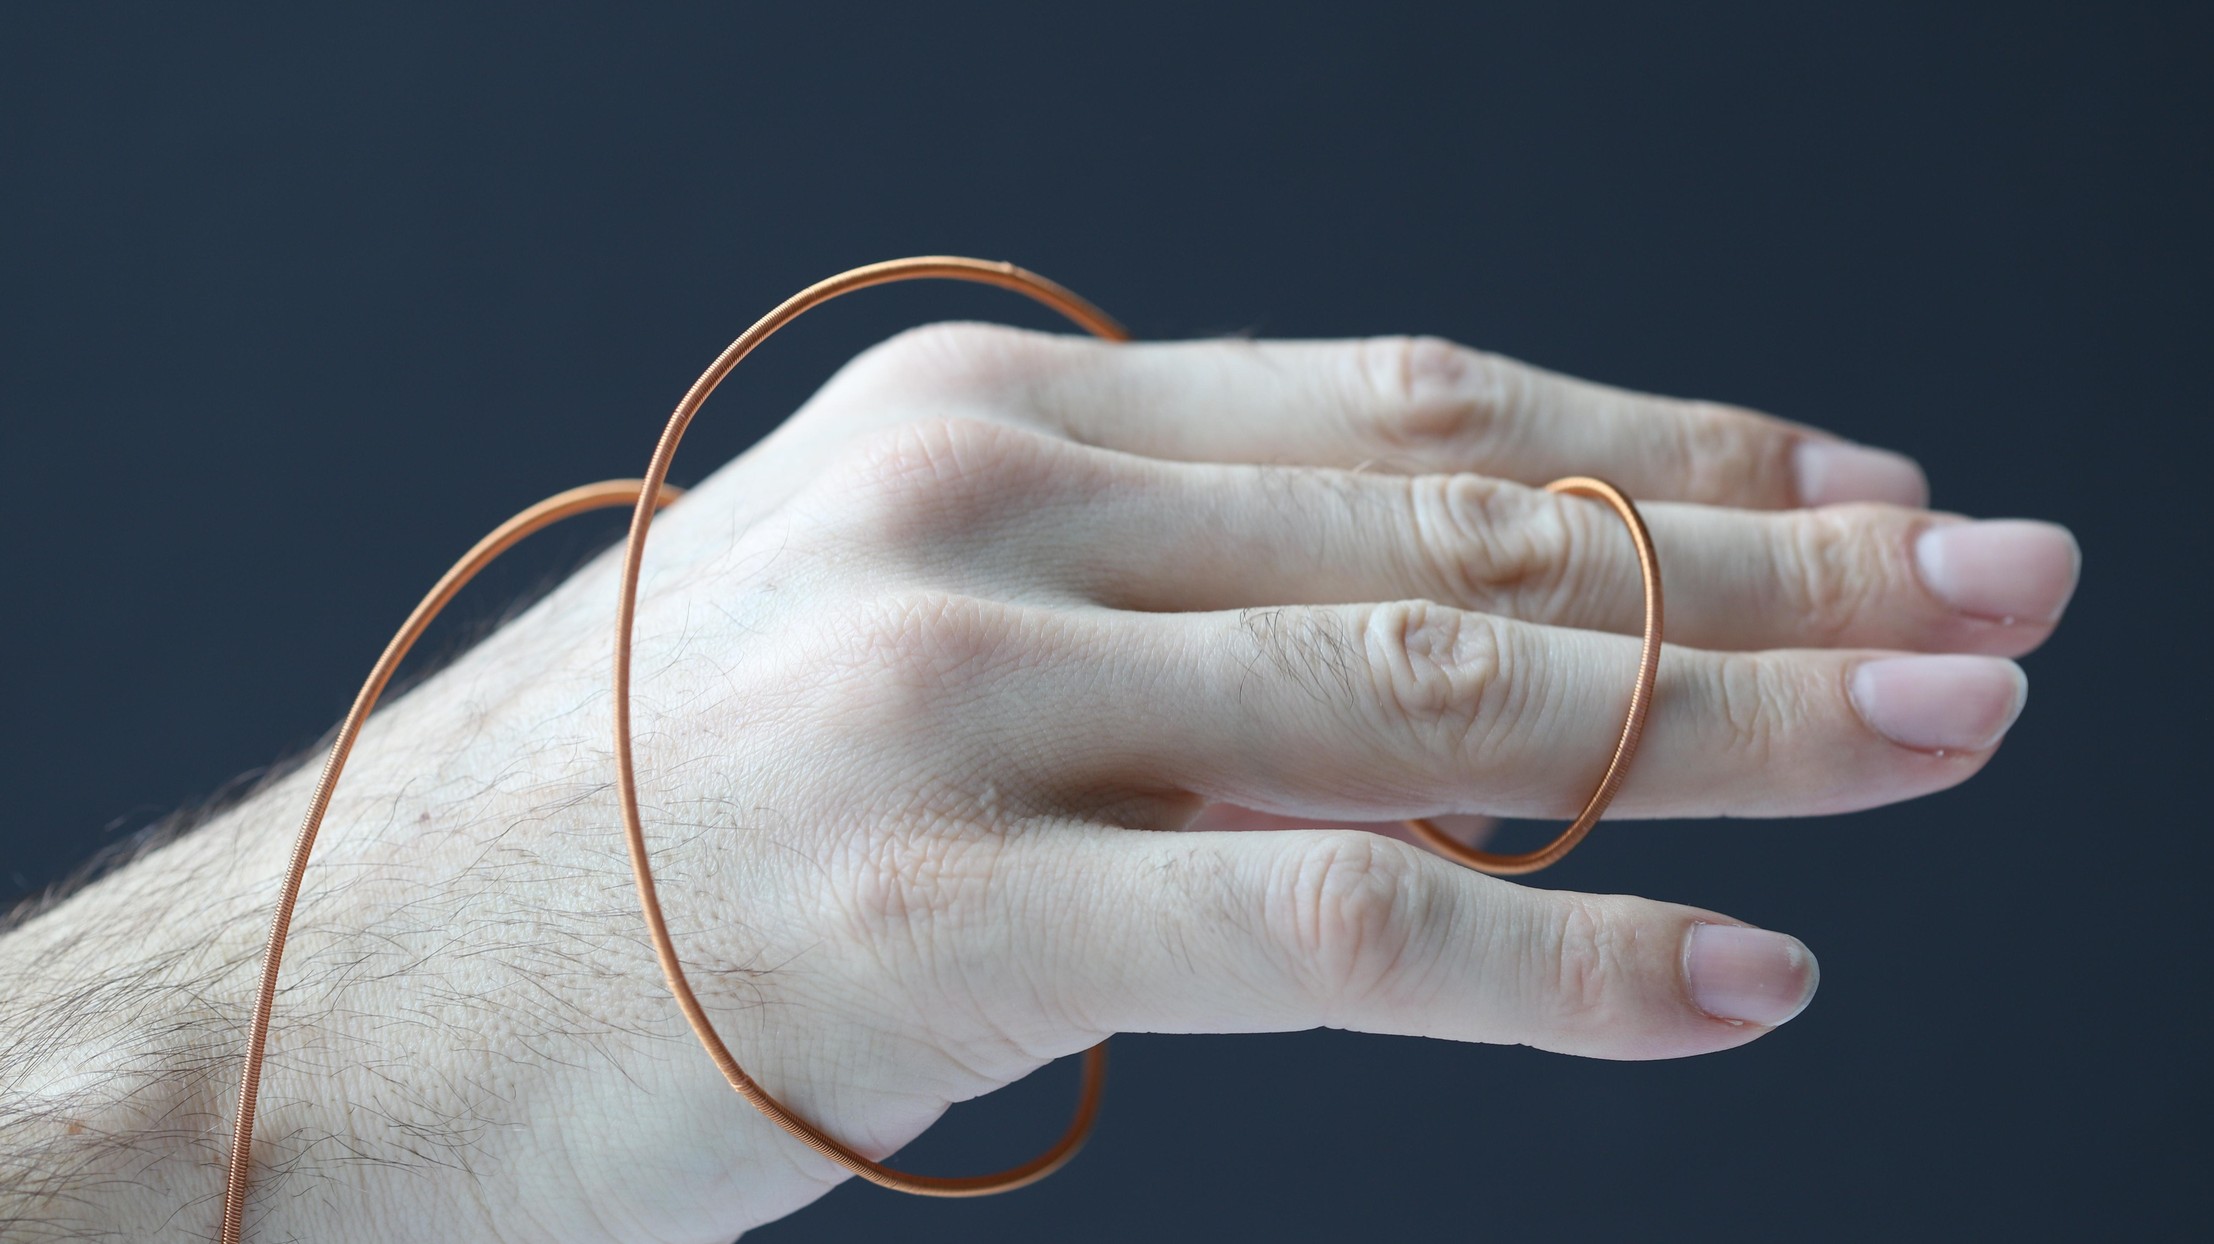
Проект реализован в Лаборатории мягких преобразователей Инженерной школы Федеральной политехнической школы Лозанны (EPFL). Он продолжает исследования команды в области волоконной робототехники: в 2023 году учёные представили насос в форме гибкого волокна, способный создавать давление и обеспечивать циркуляцию жидкости непосредственно внутри умной одежды. Теперь исследователи предлагают встроить в текстиль не только элементы управления жидкостными потоками, но и собственные механические приводы.
Два волокна вместо двигателя с редуктором
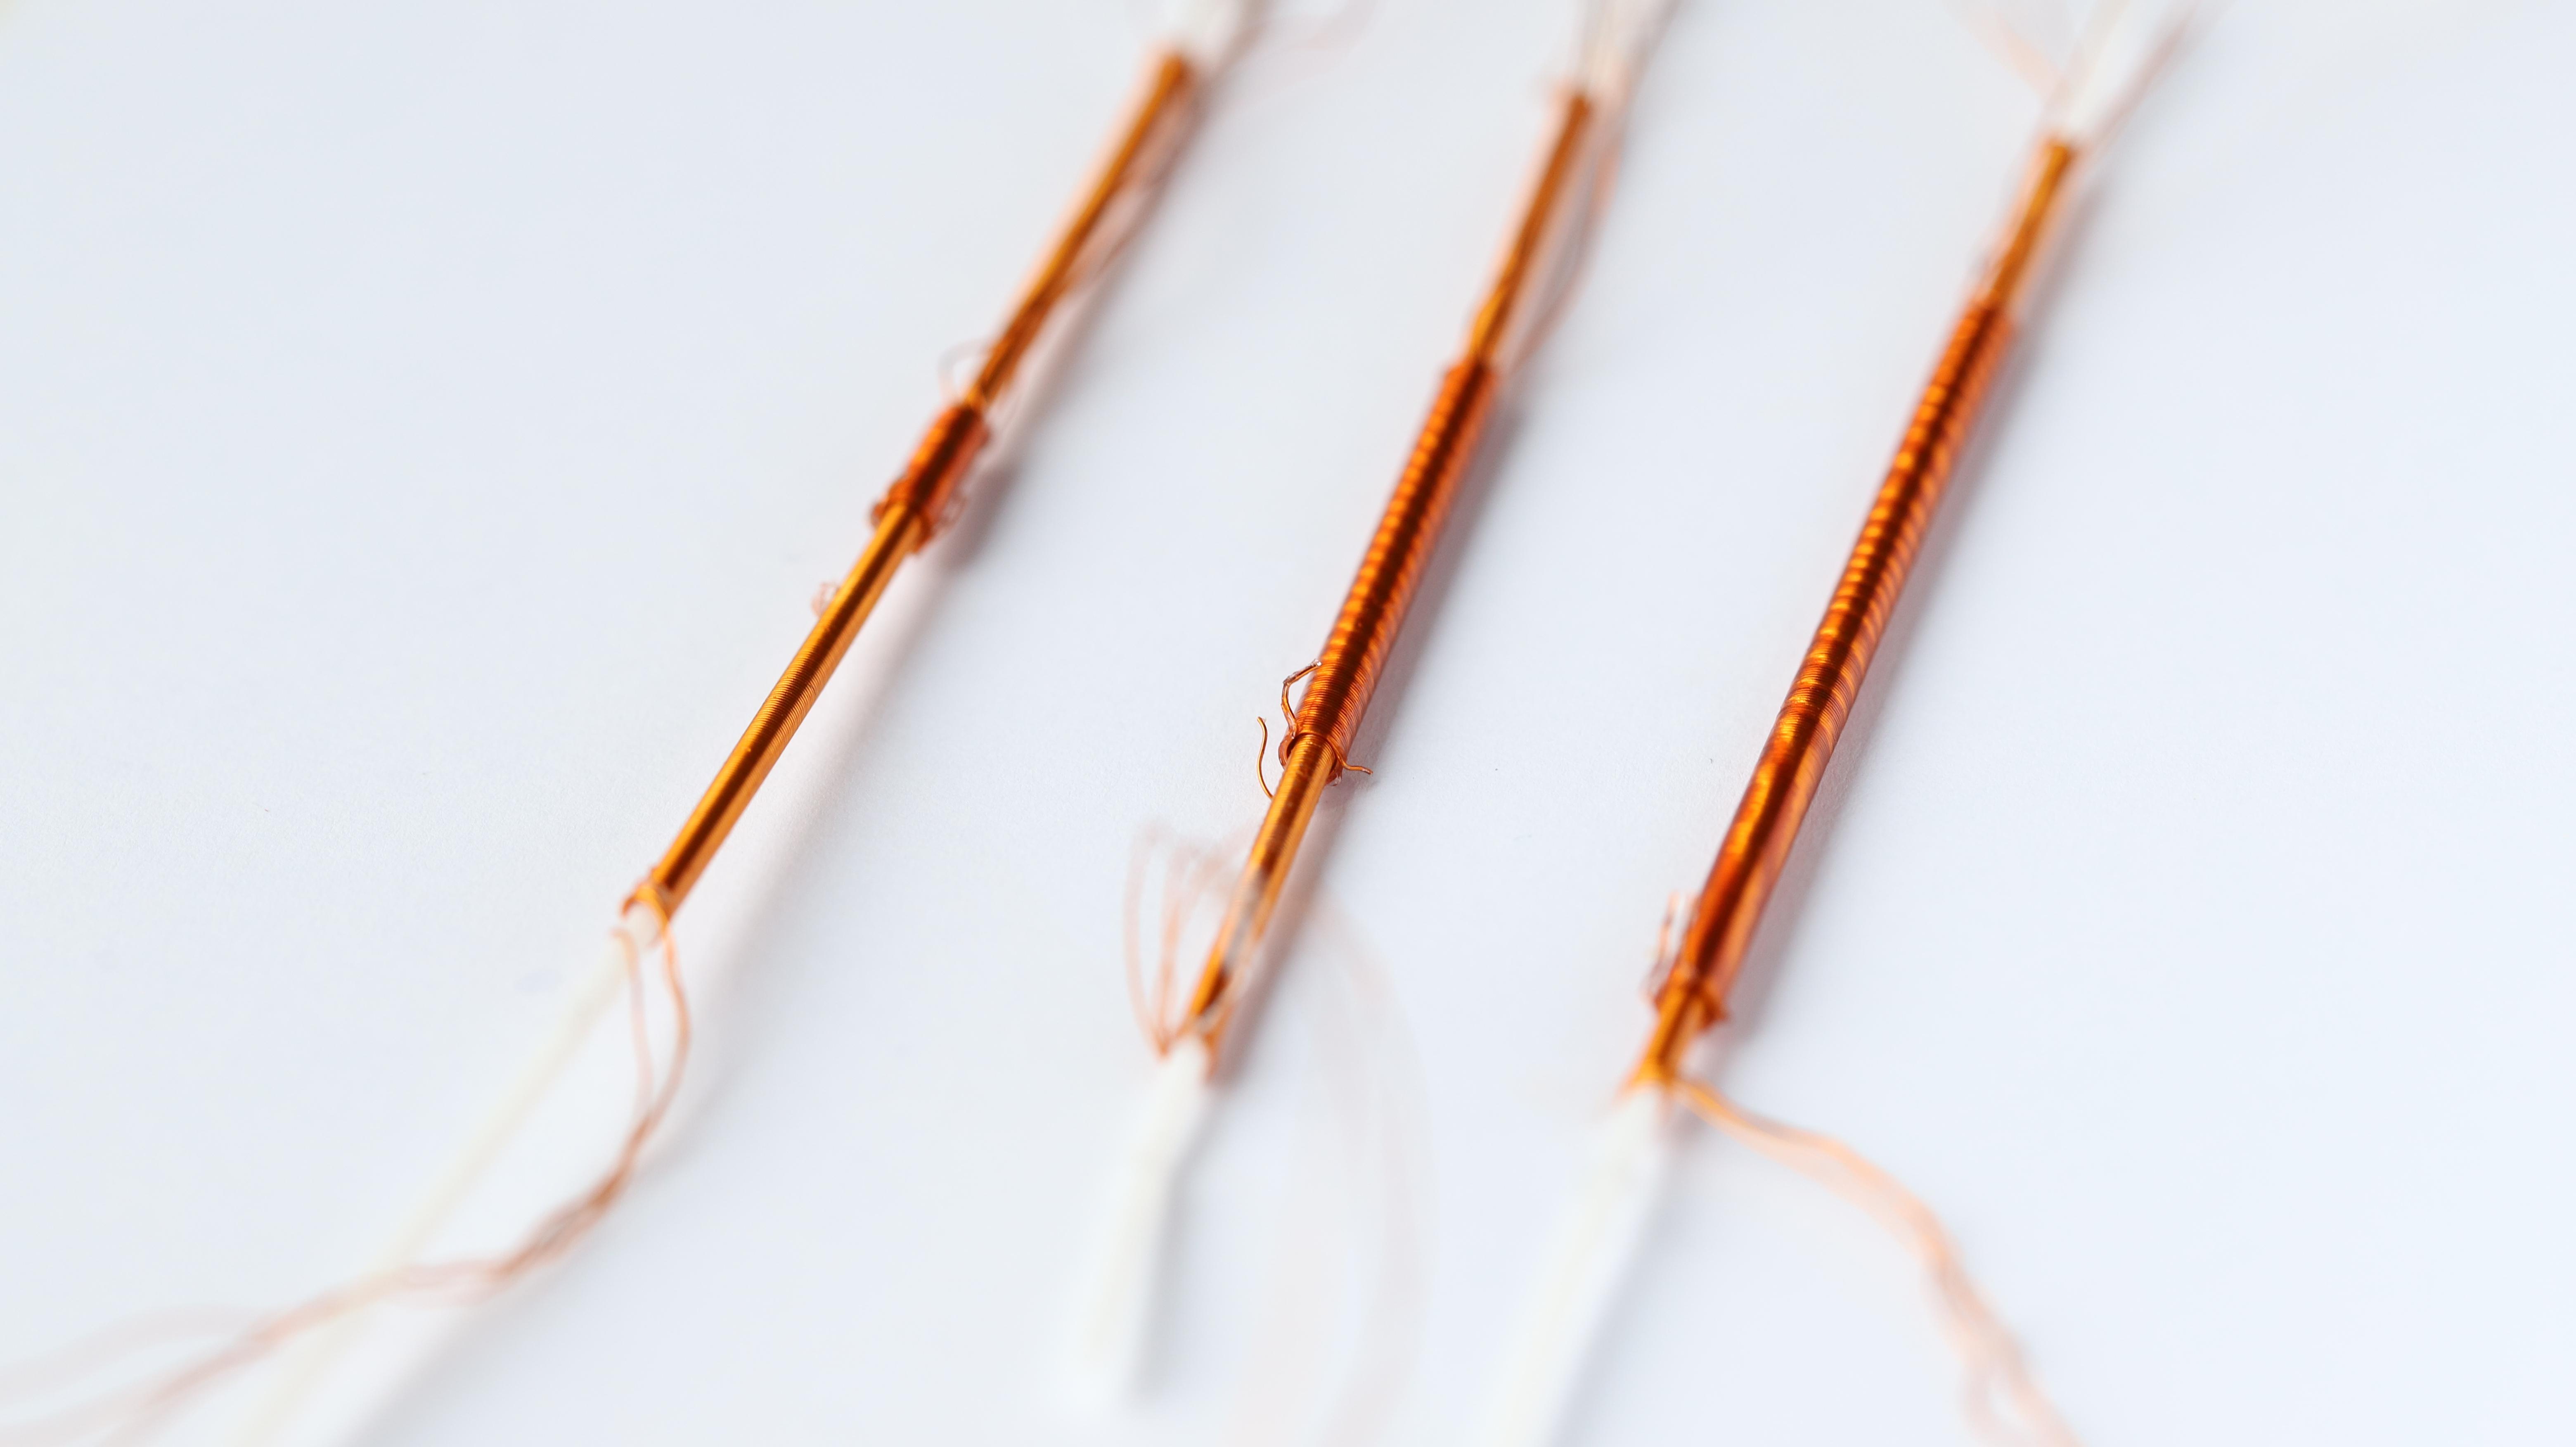
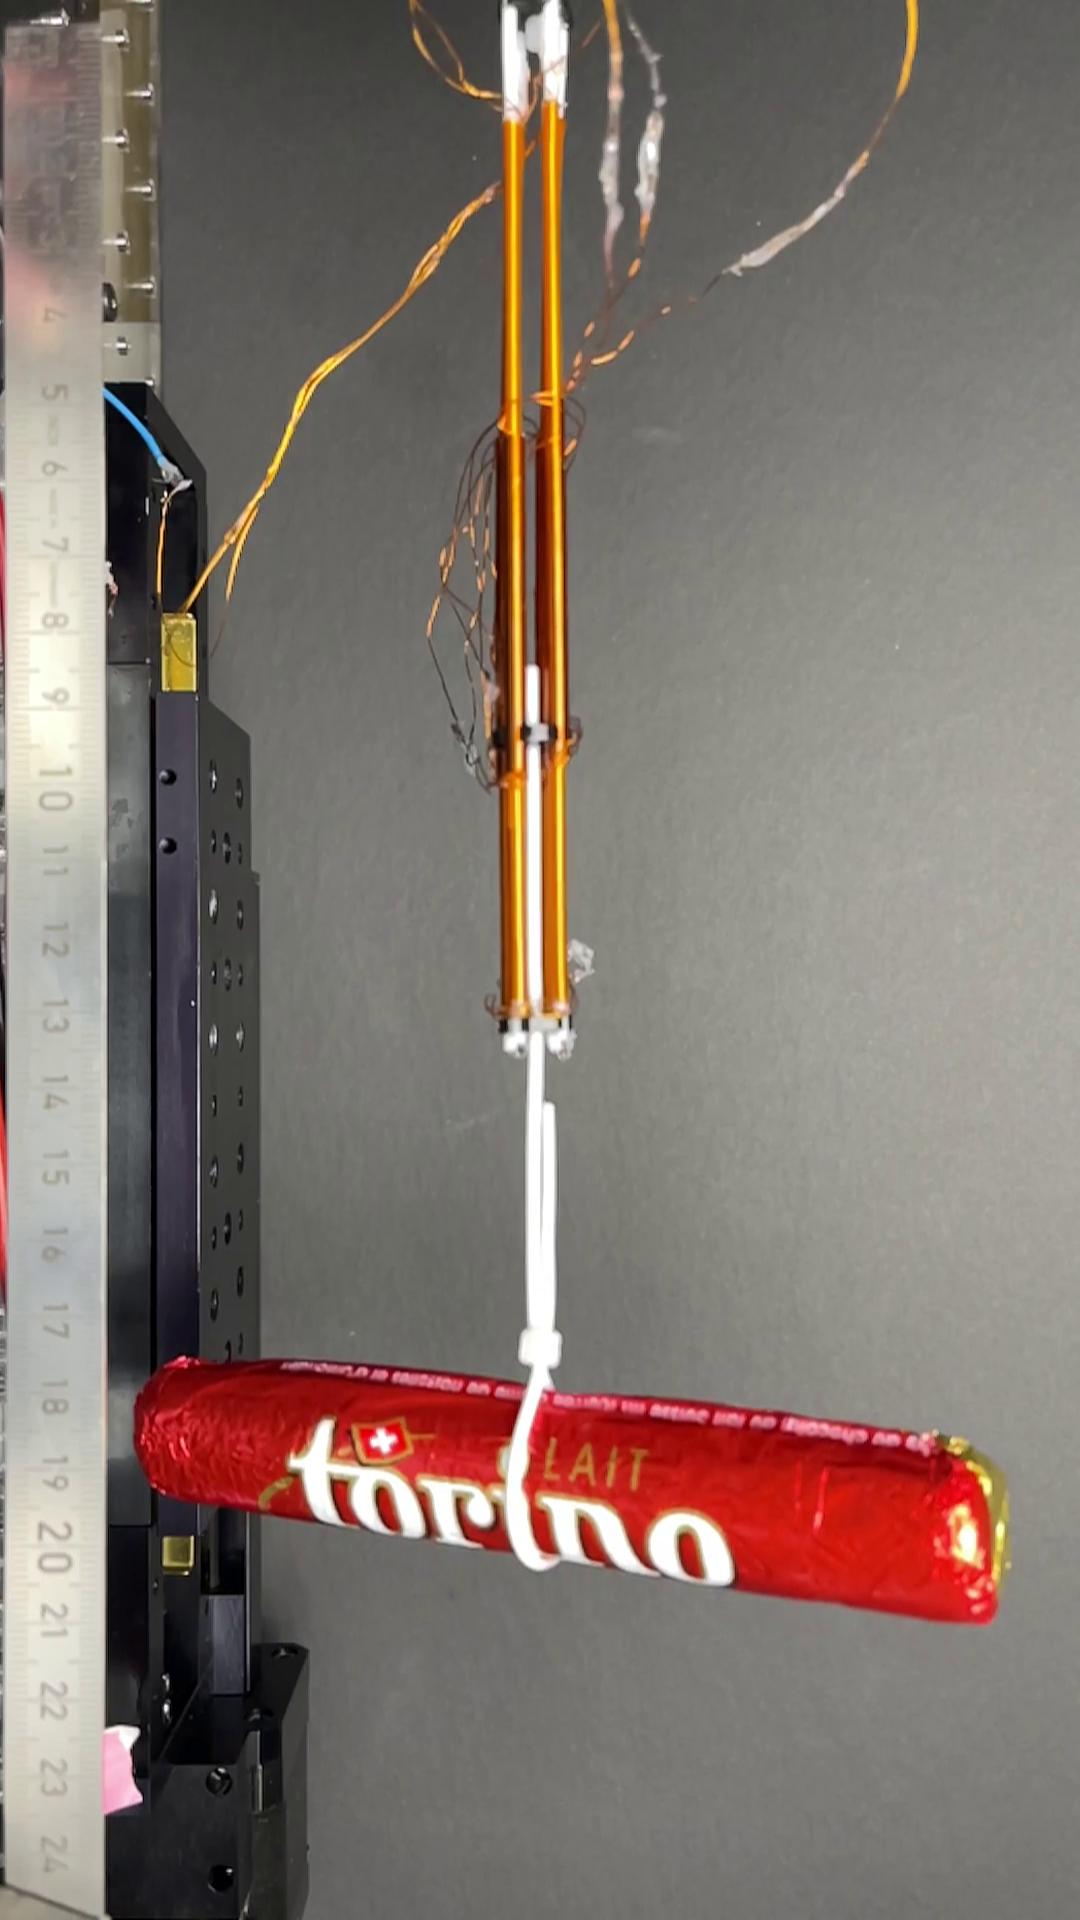
FiberMotor представляет собой линейный электропривод диаметром от 1 до 3 мм, состоящий из двух концентрических полых волокон. Вокруг каждого из них намотаны изолированные медные электроды, толщина которых лишь немного превышает толщину человеческого волоса.
При подаче напряжения между электродами возникают электростатические силы, заставляющие волокна стремиться к взаимному выравниванию. В результате внутреннее волокно скользит внутри внешнего, подобно выдвижной телескопической конструкции. Управляя этим процессом, можно получать поступательное движение, необходимое для подъёма, толкания или тяги.
«Наш FiberMotor — первый скользящий двигатель в формате волокна», — отмечает руководитель лаборатории Герберт Ши. По его словам, привод способен создавать усилие, достаточное для управления устройствами мягкой робототехники, оставаясь бесшумным, гибким и двунаправленным.
Ключевое отличие от традиционных электродвигателей заключается в способе передачи усилия. Обычные компактные приводы часто нуждаются в редукторах, направляющих и других механических компонентах, увеличивающих массу и жёсткость системы. FiberMotor использует относительное перемещение самих волокон, что позволяет отказаться от ряда таких элементов.
Движение без жёсткой блокировки
Линейные движения необходимы для многих повседневных действий: сгибания конечностей, подъёма предметов, толкания и тяги. Однако создание компактных приводов, способных выполнять такие движения с достаточным усилием, остаётся одной из проблем носимой робототехники.
Искусственные мышцы, построенные на основе эластичных материалов, могут сокращаться, растягиваться или изгибаться, но их рабочий ход ограничен свойствами материала и конструкцией. В FiberMotor диапазон перемещения определяется прежде всего длиной взаимодействующих волокон.
Есть и другое преимущество: привод допускает обратное механическое воздействие. Если человек неожиданно меняет положение конечности или начинает двигаться в направлении, противоположном заданному движению двигателя, волокна могут скользить относительно друг друга, вместо того чтобы жёстко блокировать движение.
Для носимых устройств это особенно важно. Привод должен не просто прикладывать усилие, но и взаимодействовать с телом человека безопасно, не создавая избыточного сопротивления при непредвиденных движениях. Однако сама по себе механическая податливость ещё не гарантирует безопасность: для практического применения потребуется проверить поведение системы при различных нагрузках, отказах и длительной эксплуатации.
Четыре двигателя поднимают шоколадку
В лабораторных экспериментах отдельные волоконные приводы удерживали статическую нагрузку массой около 75 г. Четыре объединённых двигателя смогли поднять шоколадку массой 46 г и привести в движение роботизированный палец с сухожильным приводом.
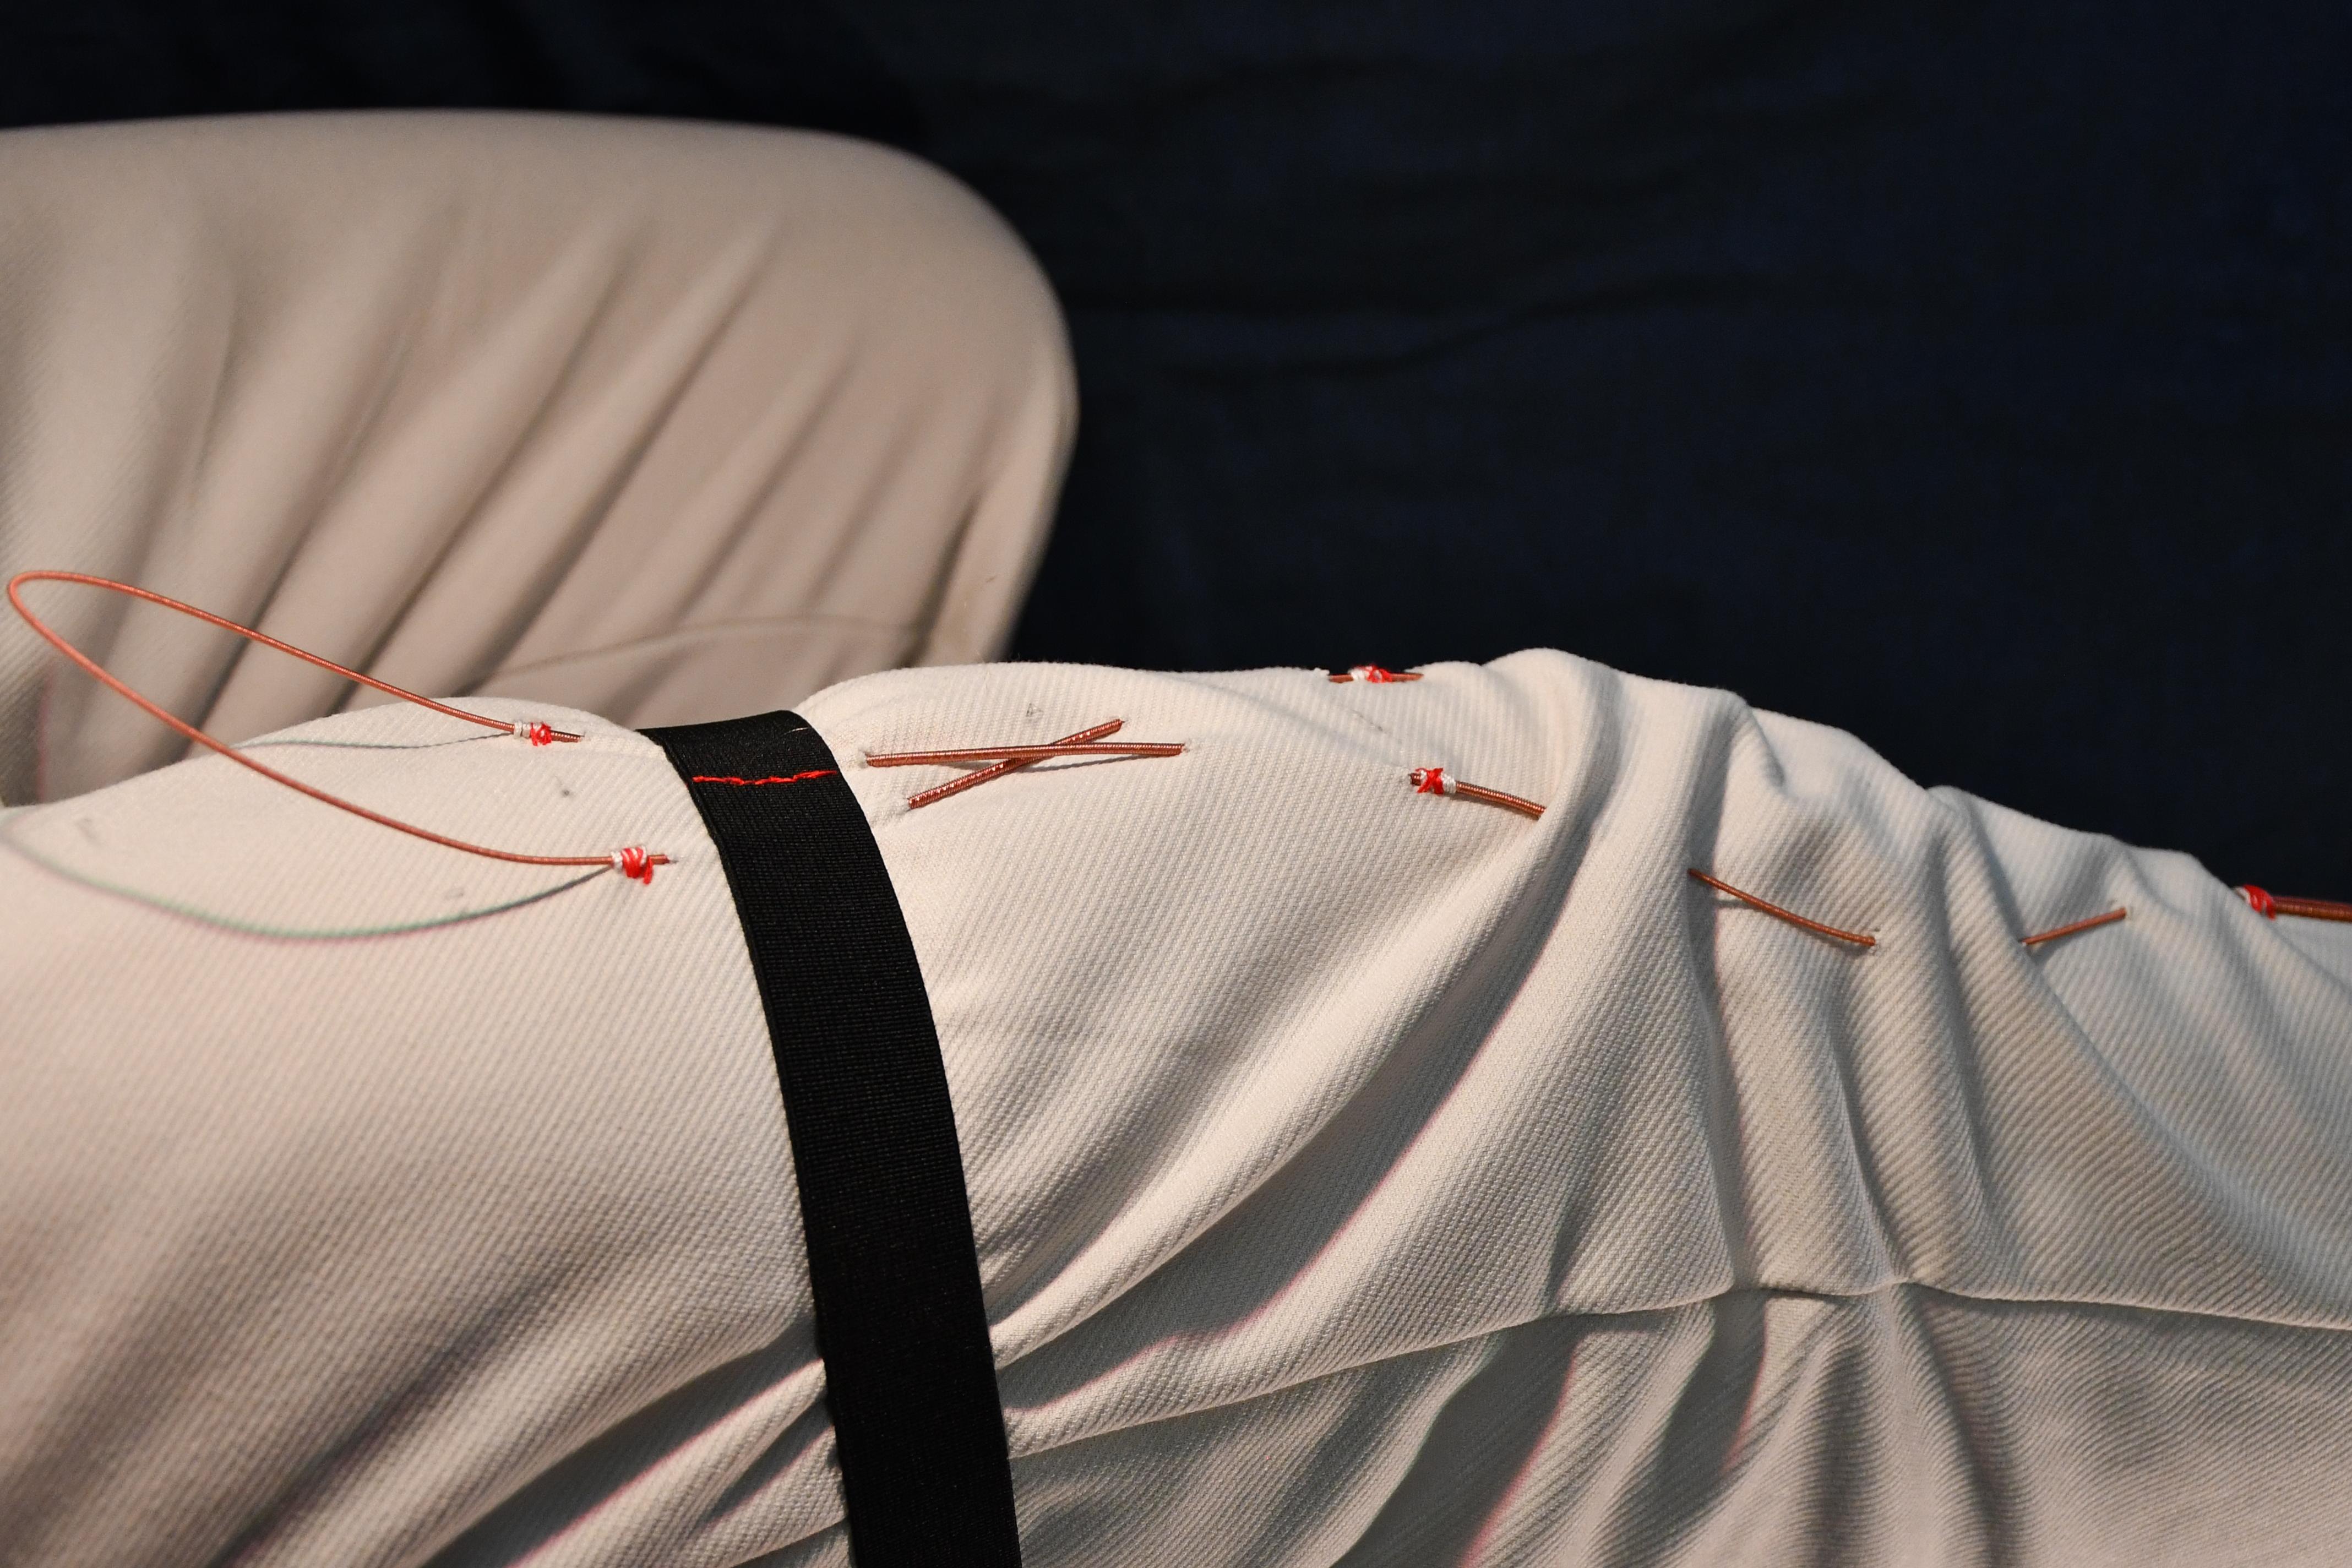
Исследователи также создали прототип носимого устройства, повторяющего форму колена. Он демонстрирует возможность интеграции волоконных приводов в конструкцию, которая должна взаимодействовать с движениями человека, не ограничивая их жёстким корпусом двигателя.
Вместо одного крупного силового блока разработчики предлагают распределять множество тонких приводов по поверхности одежды. Это позволит прикладывать усилия в разных точках и потенциально создавать более естественные схемы поддержки движения.
При этом приведённые результаты пока относятся к лабораторным демонстрациям. Удержание статического груза массой 75 г не следует напрямую трактовать как характеристику динамического усилия, которое привод сможет длительно развивать в составе экзоскелета. Для оценки практической эффективности необходимы дополнительные данные о скорости, рабочем ходе, энергопотреблении, нагреве, ресурсе циклов и поведении при повторяющихся нагрузках.
От умной одежды к мягким экзоскелетам
В перспективе FiberMotor может найти применение в нескольких направлениях:
- Мягкие экзоскелеты. Распределённые приводы смогут помогать сгибать и разгибать суставы, поддерживая движения без тяжёлых механических конструкций.
- Лёгкие протезы. Волоконные двигатели могут стать основой компактных механизмов, воспроизводящих отдельные движения пальцев и кисти.
- Тактильные системы виртуальной реальности. Приводы способны создавать механическое воздействие на тело пользователя, дополняя визуальную и звуковую обратную связь.
- Умный текстиль. Встраивание приводов непосредственно в ткань позволит создавать одежду, которая не только измеряет параметры движения, но и активно воздействует на него.
Для перехода от прототипов к серийным изделиям команде предстоит повысить производительность и долговечность устройства. Среди рассматриваемых направлений — совершенствование электродов, изоляционных материалов и конструкции волокон.
Ещё одна задача — интеграция обратной связи о положении тела и движениях пользователя. Такая система позволит приводам оперативно адаптироваться к намерениям человека, а не работать исключительно по заранее заданной команде.
Первый автор исследования Сильвен Шаллер уже основал стартап Elecsyor, который займётся коммерциализацией технологии.
Работа опубликована в журнале Advanced Materials.
Источник: https://actu.epfl.ch/news/researchers-design-a-motor-that-looks-like-a-thr-2/Если вам понравился материал, кликните значок — вы поможете нам узнать, каким статьям и новостям следует отдавать предпочтение. Если вы хотите обсудить материал —не стесняйтесь оставлять свои комментарии : возможно, они будут полезны другим нашим читателям!