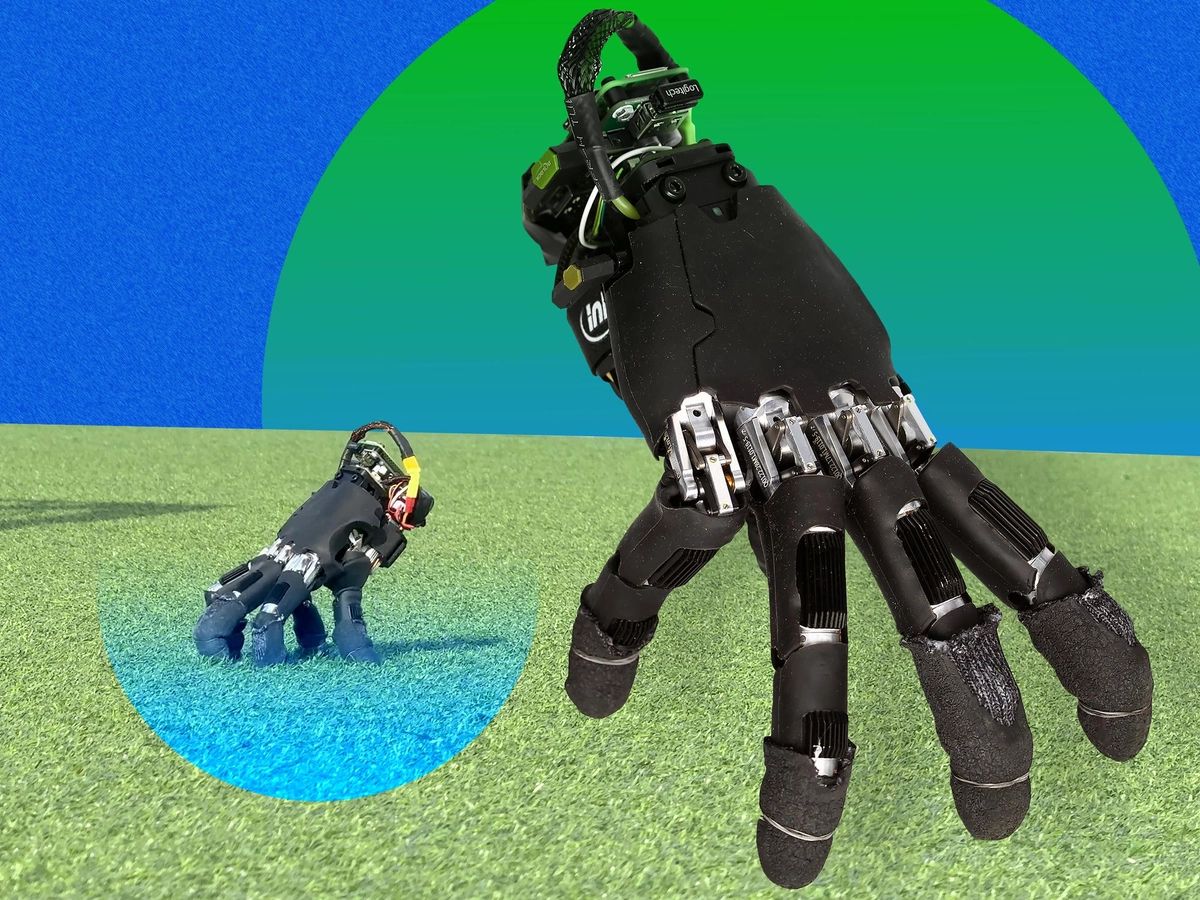
Разработка меняет привычное представление о робототехнике: конечность, предназначенная для захвата объектов, может одновременно служить средством передвижения и самостоятельной роботизированной платформой. В перспективе такой подход позволит отправлять небольшие манипуляторы в узкие пространства, недоступные для целого робота, — например, при обслуживании промышленного оборудования или поисково-спасательных операциях.
Проектом руководил аспирант лаборатории мягкой робототехники ETH Zurich Амирхоссейн Каземипур. По его замыслу, роботизированные компоненты не обязательно должны выполнять только ту функцию, ради которой их первоначально спроектировали.
Готовая кисть вместо специального робота
В отличие от ряда предыдущих разработок, в которых использовались специально сконструированные для ходьбы роботизированные руки, швейцарская команда взяла готовую кисть производства Wuji Technology. Это позволило сохранить её штатные манипуляционные возможности, но одновременно поставило перед исследователями необычную инженерную задачу.
Человеческая кисть оптимизирована для захвата, а не для передвижения. Пальцы имеют разную длину, а противопоставленный большой палец нарушает симметрию конструкции. Поэтому методы управления, применяемые для обучения двуногих и четвероногих роботов ходьбе, нельзя было просто перенести на новую платформу.
Для автономной работы исследователи оснастили кисть компактным 80-граммовым блоком, включающим аккумулятор, инерциальный измерительный модуль (IMU) и одноплатный компьютер Raspberry Pi Zero. Таким образом, кисть получила бортовые вычислительные ресурсы и средства определения собственного движения без необходимости постоянно подключаться к внешнему компьютеру.
Как научить пальцы ходить
Для обучения кисти передвижению команда использовала обучение с подкреплением в симуляции. Модель многократно пробовала разные варианты движения, получая вознаграждение за продвижение в нужном направлении и поддержание заданной скорости и штрафы за раскачивание, резкие движения и потерю устойчивости.
Главной особенностью алгоритма стало использование так называемых виртуальных пружин. Для каждого пальца исследователи задали индивидуальное опорное положение относительно ладони, соответствующее устойчивой позе для ползания. Отклонения от этой позиции наказывались, формируя тенденцию возвращаться к исходной конфигурации.
При этом алгоритм учитывал направление движения пальцев: перемещение вперёд и назад штрафовалось значительно слабее, чем отклонения в стороны. Благодаря этому кисть могла переставлять пальцы для продвижения, не теряя устойчивой опоры.
Отдельные модели обучили и другим навыкам: восстановлению положения после падения, нажатию клавиш клавиатуры и перемещению предметов к заданной цели. Все четыре модели размещаются на бортовом компьютере, а контроллер выбирает подходящую в зависимости от текущей задачи.
Что показали испытания
9 см/с
Средняя скорость передвижения
14
Типов испытанных поверхностей
21 из 25
Успешных попыток восстановить положение после падения
41 г
Масса куба, который кисть перемещала к цели
В реальных экспериментах роботизированная кисть передвигалась по 14 типам поверхностей, включая гладкий пол, металлические решётки, траву и гравий. Она выполняла повороты в обе стороны и демонстрировала способность восстанавливать положение после падения в 21 случае из 25.
В другом эксперименте система использовала видеопоток с камеры, установленной сверху, чтобы направлять куб массой 41 г к заданным точкам. Кисть успешно выполнила 15 последовательных перемещений на расстояние до 40 см.
Эти результаты демонстрируют, что одна и та же механическая конструкция способна совмещать опорную, двигательную и манипуляционную функции. Однако испытания пока не означают, что устройство готово к самостоятельной работе в сложной промышленной среде: для этого потребуются более совершенное бортовое восприятие, надёжная навигация и подтверждённая долговечность механизмов.
Новая роль роботизированных конечностей
Масахико Инами, профессор Токийского университета, чья исследовательская группа также разрабатывала роботов в форме рук, считает особенно интересным сочетание нескольких функций в одних и тех же пальцах. Они одновременно обеспечивают движение, удерживают вес конструкции и взаимодействуют с предметами.
При этом исследователь обращает внимание на необходимость улучшения восприятия окружающей среды и навигации. Хидэки Симобаяши, аспирант лаборатории Инами, указывает на другую проблему: нагрузки при ходьбе существенно отличаются от нагрузок при захвате, поэтому износ и долговечность механизма могут стать серьёзным ограничением.
Доцент Колумбийского университета Матей Чиокарли рассматривает разработку как шаг к новому классу мобильных манипуляторов, которые смогут перемещаться по сложной местности и одновременно работать с объектами сопоставимого размера.
Амирхоссейн Каземипур связывает дальнейшее развитие этой концепции с созданием автономных модульных роботов. В таких системах отдельные компоненты смогут динамически менять свою роль: быть частью единого робота или действовать как самостоятельные агенты в зависимости от задачи.
Но насколько оправданно усложнять робототехнические системы, заставляя одну конструкцию выполнять сразу несколько функций? С одной стороны, мобильная кисть способна проникать туда, куда не доберётся целый робот; с другой — дополнительные нагрузки могут снижать её надёжность и усложнять управление. Что перспективнее для промышленности: универсальные роботы-трансформеры или специализированные манипуляторы, каждый из которых решает свою задачу? А что об этом думаете вы?
Источник: https://spectrum.ieee.org/walking-robotic-hand?itm_source=homepage&itm_medium=hero&i...Если вам понравился материал, кликните значок — вы поможете нам узнать, каким статьям и новостям следует отдавать предпочтение. Если вы хотите обсудить материал —не стесняйтесь оставлять свои комментарии : возможно, они будут полезны другим нашим читателям!