Заявка US 2026/0310299 A1 опубликована 8 октября 2026 года. На неё обратило внимание издание Robotics & Automation News со ссылкой на аналитический материал патентного ресурса Patentlyze.
Как устроена тактильная оболочка
В предложенной конструкции используются два гибких слоя подложки с проводящими областями, между которыми находится сжимаемый материал. В местах перекрытия проводящих областей формируются чувствительные элементы, реагирующие на механическое воздействие. Изменения электрических параметров этих элементов позволяют определять контакт и оценивать приложенное давление.
В патенте рассматриваются два подхода к измерению: ёмкостный и пьезорезистивный. В первом случае воздействие изменяет электрическую ёмкость чувствительного элемента, во втором — электрическое сопротивление материала. Конкретная реализация зависит от конструкции датчика и используемых материалов.
Среди возможных материалов подложки названы термопластичный полиуретан (TPU), полиэтилентерефталат (ПЭТ) и полиимид. Они позволяют создавать гибкие структуры, которые можно адаптировать к сложной геометрии роботизированной кисти.
В описании заявки подчёркивается, что трёхмерные тактильные датчики способны повторять изогнутые поверхности и использоваться для измерения силы, контакта и давления. Это важно для роботизированных рук, которым недостаточно просто обнаружить наличие предмета: для аккуратного манипулирования необходимо оценивать характер взаимодействия с ним.
От плоской заготовки к трёхмерной поверхности
Отдельное внимание Tesla уделяет технологии изготовления. Предлагаемый процесс предусматривает формирование чувствительных элементов на плоских гибких материалах с последующим термоформованием в трёхмерную оболочку.
Среди описанных операций — трафаретная печать, лазерная резка, нанесение проводящей пасты и термоформование. Использование освоенных производственных методов потенциально позволяет изготавливать тактильные поверхности серийно и адаптировать их к различным формам пальцев, ладоней и других роботизированных захватов.
Такой подход может упростить производство по сравнению с изготовлением сложных трёхмерных сенсорных конструкций непосредственно в окончательной форме. Однако сама по себе возможность термоформования ещё не гарантирует, что датчики сохранят заданные характеристики после деформации: это зависит от материалов, геометрии проводников и устойчивости электрических соединений.
Зачем роботам осязание
Тактильная обратная связь — одно из важных направлений развития гуманоидной робототехники. Камеры и другие бесконтактные датчики позволяют определять положение предметов, но не дают полной информации о силах, возникающих при захвате. Без измерения контакта роботу сложнее удерживать хрупкие объекты, работать с предметами разной жёсткости и корректировать усилие в процессе манипулирования.
Чувствительная оболочка может дополнить данные о положении кисти и захваченного предмета информацией о распределении давления по поверхности пальцев и ладони. Это потенциально позволит системе управления точнее регулировать силу захвата и своевременно обнаруживать проскальзывание или нежелательное смещение объекта.
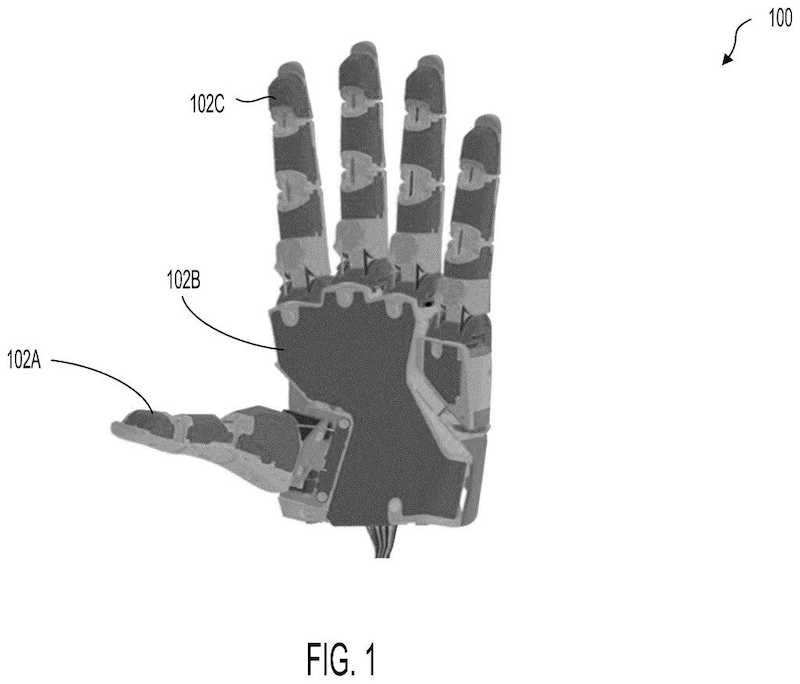
В патенте рассматриваются кончики пальцев, ладони и конечные исполнительные устройства роботов как возможные области применения. При этом документ не подтверждает, что технология уже внедрена в гуманоидного робота Tesla Optimus или предназначена исключительно для него.
У разработки пока есть существенные неизвестные. В заявке не приведены данные о чувствительности, пространственном разрешении, быстродействии и долговечности датчиков. Не раскрыты и результаты испытаний, которые позволили бы оценить устойчивость тактильной оболочки к многократным деформациям и механическим нагрузкам в реальной эксплуатации.
Таким образом, патент описывает потенциально масштабируемый способ изготовления трёхмерных тактильных поверхностей, но не доказывает, что технология уже обеспечивает необходимую точность и надёжность в серийном роботе.
Если гуманоидные роботы должны научиться обращаться с предметами почти так же аккуратно, как человек, станет ли тактильная «кожа» следующим обязательным компонентом роботизированной кисти — или её массовое внедрение упрётся в долговечность датчиков и сложность обработки огромного потока сенсорных данных?
Источник: https://roboticsandautomationnews.com/2026/10/16/tesla-patent-reveals-touch-sensitive-skin-for-robot...Если вам понравился материал, кликните значок — вы поможете нам узнать, каким статьям и новостям следует отдавать предпочтение. Если вы хотите обсудить материал —не стесняйтесь оставлять свои комментарии : возможно, они будут полезны другим нашим читателям!