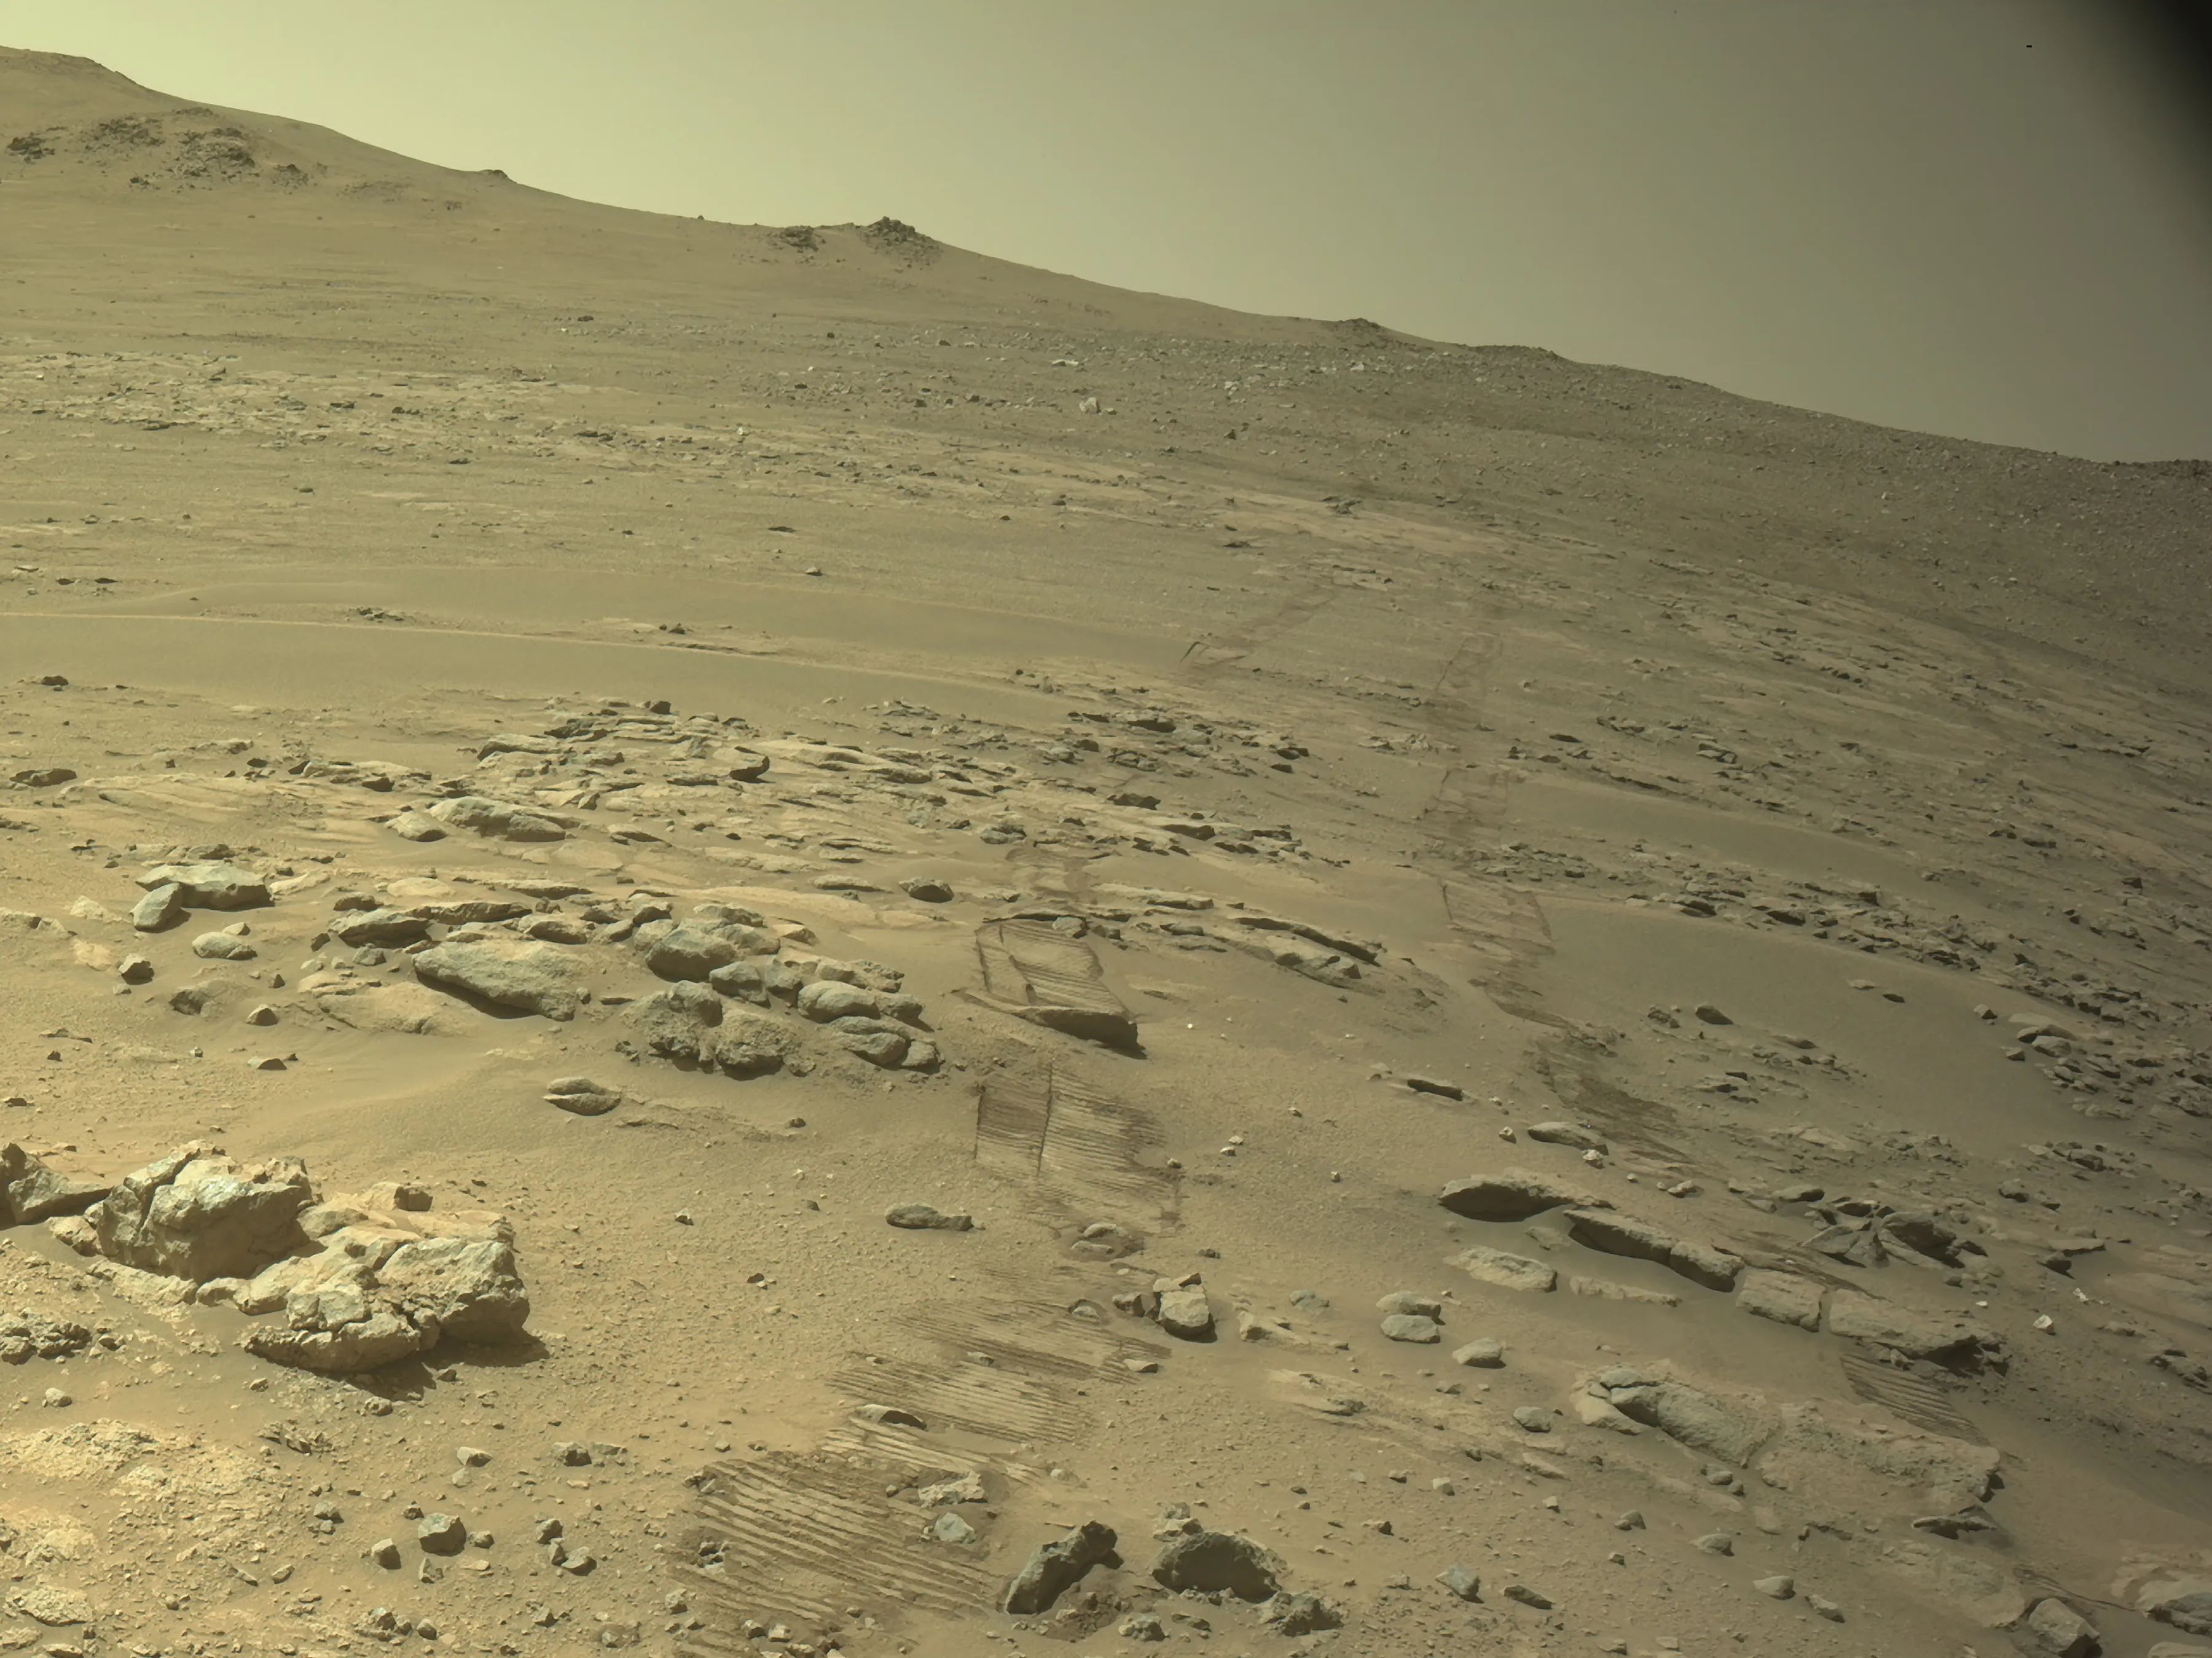
11 октября Perseverance завершил очередной заезд, доведя суммарный пробег до 28,10 мили (45,22 км) и превзойдя прежний рекорд Opportunity — 45,16 км. Предшественник установил его за 15 лет работы: Opportunity прибыл на Марс в январе 2004 года и завершил миссию в феврале 2019-го после того, как мощная пылевая буря лишила его возможности продолжать работу.
Perseverance сел в кратере Езеро 18 февраля 2021 года. В отличие от Opportunity и Spirit, использовавших солнечные панели, он получает энергию от радиоизотопного термоэлектрического генератора. Более совершенная вычислительная система, обновлённые алгоритмы навигации и накопленный инженерами опыт позволили ему значительно чаще полагаться на собственные решения при движении по поверхности.
О том, как развивалась автономность марсоходов и что необходимо для ещё более продолжительных самостоятельных поездок, издание IEEE Spectrum поговорило с Марком Маймоном, заместителем руководителя команды роботизированных операций Perseverance в Лаборатории реактивного движения NASA (JPL). Он участвовал в разработке программного обеспечения автономного вождения для марсоходов Spirit, Opportunity, Curiosity и Perseverance.
От лазерных датчиков до автономного вождения
История самостоятельной навигации марсоходов началась задолго до Perseverance. Уже Sojourner, работавший на Марсе в 1997 году, обладал зачатками автономного поведения. Его датчики использовали четыре лазерные полосы, проецируемые на поверхность, чтобы оценивать высоту точек на пути. Это позволяло аппарату обходить крупные препятствия, несмотря на вычислительные возможности процессора с тактовой частотой менее 1 МГц.
Следующий существенный шаг сделали Spirit и Opportunity. Во время движения эти марсоходы использовали стереопары изображений разрешением 256 × 256 пикселей, чтобы восстанавливать геометрию окружающей местности и рассчитывать безопасный маршрут.
По словам Маймона, Spirit самостоятельно проезжал около 23% пути. Это оказалось неожиданно много, поскольку автономное движение было заметно медленнее, чем перемещение по маршрутам, заранее подготовленным операторами. Тем не менее использование автономной навигации позволяло аппарату перемещаться примерно на 50% эффективнее. У Opportunity и Curiosity доля автономного вождения составляла около 5%.
У Perseverance этот показатель вырос примерно до 90%. Одной из причин стал дополнительный вычислительный тракт с программируемой вентильной матрицей FPGA, ускоряющий обработку изображений и другие операции, необходимые для самостоятельного выбора пути.
В результате марсоход способен двигаться со скоростью до 120 м/ч, самостоятельно оценивая препятствия и выбирая безопасную траекторию. Для земного автомобиля это крайне медленно, но для робота, работающего на другой планете и не имеющего возможности получать мгновенные команды от оператора, такой уровень автономности представляет серьёзное достижение.
Почему человек всё ещё нужен
Автономность не означает, что Perseverance самостоятельно определяет все цели своей миссии. Выбор научного направления остаётся за исследователями, а маршрут проходит несколько этапов планирования.
Сначала научная команда определяет, куда следует направить марсоход. Затем специалисты по стратегическому планированию строят общий маршрут на основе орбитальных снимков и сведений о рельефе. Наконец, оперативная группа формирует конкретный план движения на день, учитывая состояние аппарата, текущую обстановку и научные задачи.
Такое разделение необходимо потому, что бортовая система хорошо определяет геометрию поверхности, но не всегда может правильно интерпретировать её свойства. Например, песчаные участки с пересекающимися гребнями способны создавать риск застревания. Автономная навигация может оценить форму таких неровностей, но сама по себе не обязательно распознает опасный тип грунта.
Поэтому инженеры используют накопленные за годы наблюдений знания: сопоставляют изображения с орбиты со снимками, полученными с поверхности, и отмечают участки, которые следует обходить. Разрешение орбитальных снимков в наиболее детальных случаях достигает примерно 25 см на пиксель, но даже при таком качестве небольшие камни и другие препятствия могут оставаться практически незаметными.
Здесь и проявляется главное преимущество автономного вождения: бортовая система оценивает местность непосредственно перед марсоходом, дополняя работу людей, которые планируют движение на более высоком уровне.
Как марсоход учится преодолевать сложный рельеф
Автономная навигация не всегда работает безупречно. По словам Маймона, после столкновения с более сложными условиями Perseverance примерно на два месяца отказался от автономного движения, пока инженеры настраивали систему и разрабатывали программное обеспечение для новых типов местности.
Одним из важных параметров является допустимый уклон. На крутых склонах марсоход может начать скользить вбок, поэтому инженеры должны определить, при каких условиях движение остаётся безопасным.
В первые три года работы в кратере Езеро Perseverance преимущественно перемещался по относительно ровным участкам с уклонами менее 14°. Когда аппарат начал покидать кратер, он столкнулся с более крутыми склонами и большим количеством камней. Полученный опыт позволил перенастроить систему для преодоления участков с уклонами до 24°.
Это не означает, что марсоход способен безопасно двигаться по любому склону с таким наклоном: проходимость зависит от свойств грунта, сцепления колёс, расположения препятствий и других условий. Однако постепенная адаптация алгоритмов расширяет диапазон доступных маршрутов.
Может ли искусственный интеллект планировать поездки на Марсе?
Источник: https://spectrum.ieee.org/mars-rover-distance-record?itm_source=homepage&itm_medium=hero&...Если вам понравился материал, кликните значок — вы поможете нам узнать, каким статьям и новостям следует отдавать предпочтение. Если вы хотите обсудить материал —не стесняйтесь оставлять свои комментарии : возможно, они будут полезны другим нашим читателям!