Создание достаточно мягких роботов для работы в таких условиях остаётся сложной задачей. Один из подходов заключается в использовании живых тканей в качестве приводов. Биогибридные роботы такого типа создаются с использованием лабораторно выращенных скелетных мышц, которые сокращаются и тем самым приводят в движение механические элементы.
Однако для формирования достаточно мощного привода обычно требуются относительно толстые объёмы мышечной ткани, содержащие миллионы клеток. Это увеличивает размеры, массу и стоимость биогибридных роботов.
Команда под руководством доцента кафедры машиностроения MIT Риту Раман предложила другую архитектуру. Исследователи создали устройство с тонким гелевым каркасом, на поверхности которого сформирован слой живых мышечных клеток. Робот имеет размеры примерно с палочку жевательной резинки, а его две гибкие боковые части работают как плавники.
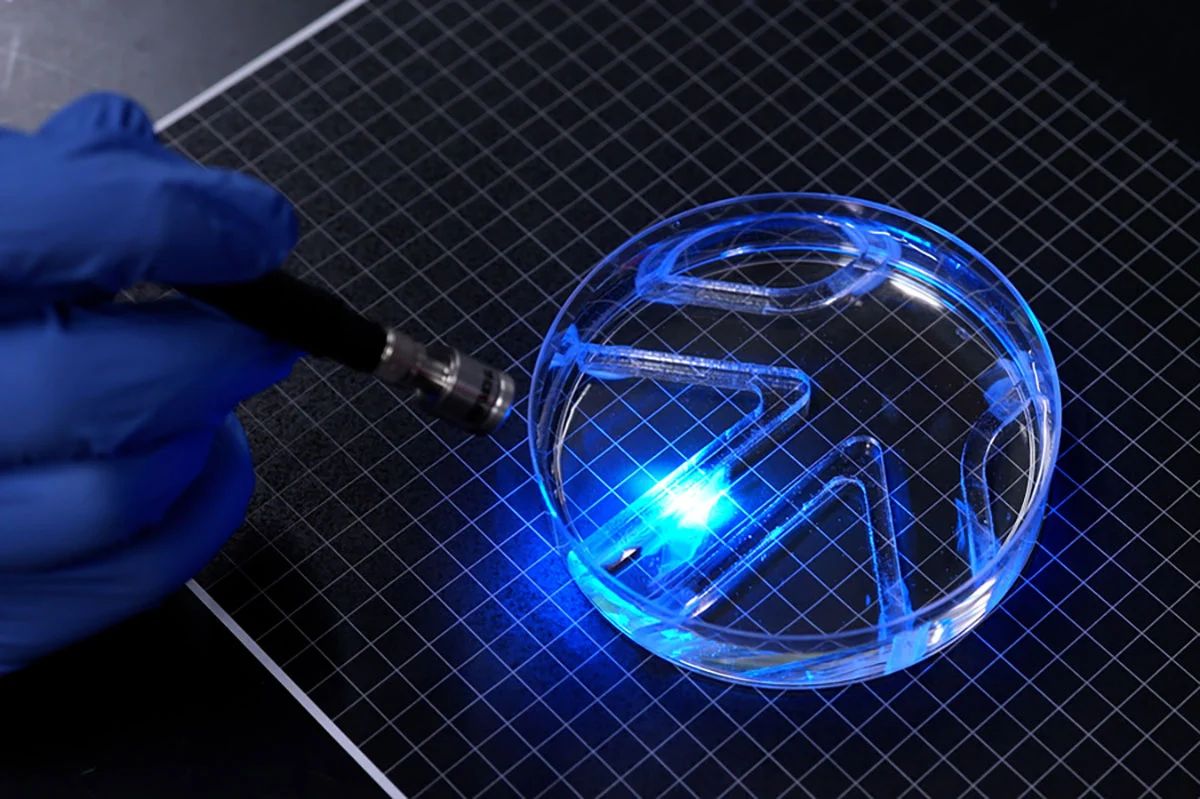
Мышечные клетки генетически модифицированы таким образом, чтобы сокращаться в ответ на воздействие света. Когда свет направляют на один из плавников, клетки синхронно сокращаются и деформируют гель. Деформация создаёт усилие, воздействующее на окружающую воду и перемещающее робота. Управляя тем, какой плавник освещается, и частотой световых импульсов, исследователи могут изменять направление движения и скорость аппарата.
«Для движения через воду по сравнению с воздухом требуется большая сила. Робот довольно сильный, учитывая его размеры», — отмечает Раман.
В экспериментах в большой чашке Петри робот следовал за перемещаемым вручную источником света и проходил простой водный лабиринт. Максимальная скорость составляла около четырёх длин собственного тела в минуту. Для сравнения, олимпийские пловцы способны развивать скорость до нескольких десятков длин тела в минуту, тогда как некоторые медленно перемещающиеся морские животные имеют сопоставимую с роботом относительную скорость.
По словам исследователей, работа представляет собой первый пример очень тонкого двумерного биогибридного робота, способного самостоятельно перемещаться в воде за счёт сокращения слоя живой мышечной ткани.
Как заставить тонкую мышцу работать эффективнее
Для создания такого привода исследователям пришлось решить проблему, выявленную в предыдущей работе группы Раман.
Годом ранее команда разработала искусственную мышечную ткань в форме диска, напоминающего радужную оболочку глаза. На поверхности гелевого диска были сформированы концентрические и радиальные канавки, вдоль которых росли мышечные клетки. После стимуляции светом клетки сокращались, заставляя диск изменять форму подобно тому, как мышцы радужки регулируют размер зрачка.
Эксперимент показал, что клетки способны формировать сложную архитектуру и сокращаться в разных направлениях. Однако деформация конструкции составляла всего около 100 мкм — слишком мало для эффективного движения робота.
Чтобы превратить небольшие сокращения клеток в полезную тягу, исследователям требовалось увеличить передаваемую на окружающую воду силу, сохранив при этом очень тонкую конструкцию.
Ключ к решению оказался в материале, поддерживающем мышечные клетки. В предыдущем варианте использовался фибрин — очень мягкий гель. Он легко деформировался под действием сокращающихся клеток, поэтому часть создаваемой мышцами силы расходовалась на деформацию самого материала, а не на перемещение окружающей воды.
Исследователи решили оптимизировать сразу несколько параметров каркаса: его состав, жёсткость, а также геометрию канавок, по которым должны были выстраиваться мышечные клетки.
«Для создания любых тканей известно, что это параметры, которые можно настраивать. И мы хотели оптимизировать все эти параметры для поддержки живых мышечных клеток», — говорит Раман.
Жёсткий гель и правильная геометрия
Эксперименты показали, что форма направляющих канавок существенно влияет на структуру мышечного слоя. В некоторых вариантах они имели округлое сечение, в других — более выраженную квадратную форму.
Именно канавки с плоским, квадратным дном обеспечивали наиболее эффективное выравнивание мышечных клеток. Когда клетки располагались параллельно друг другу, они эффективнее объединялись в мышечные волокна, способные сокращаться синхронно и создавать большую силу.
Исследователи также заменили фибрин на желатиновый метакрилат (GelMA) — материал, широко используемый в тканевой инженерии. Изменяя состав GelMA, учёные могли управлять жёсткостью получаемого каркаса.
Оказалось, что мышечные клетки лучше выравнивались и создавали большую силу на более жёстком геле. При этом слишком массивный или жёсткий каркас противоречил самой идее тонкого и гибкого робота.
Оптимальным оказался слой GelMA толщиной около 0,5 мм. Он обеспечивал мышечной ткани необходимую механическую опору, но оставался достаточно лёгким и гибким. Во время сокращения клетки сохраняли контакт с поверхностью каркаса и не отслаивались от неё.
Перед установкой на робота мышечную ткань также подвергали своеобразной «тренировке». Исследователи многократно стимулировали клетки световыми импульсами, чтобы повысить их способность к синхронному сокращению.
После этого на обеих сторонах тонкого корпуса из GelMA формировали канавки с квадратным дном и заселяли их мышечными клетками. По мере роста клетки выстраивались в волокна, образуя два независимо управляемых мышечных привода.
«Можно представить робота как обладающего двумя независимыми мышцами. Если мы осветим только одну, двигается только эта мышца. Если свет падает на обе, обе совершают движение», — объясняет Раман.
Такой принцип даёт роботу простое управление без традиционных электродвигателей. Изменяя последовательность и частоту световой стимуляции двух мышечных приводов, исследователи могут контролировать направление и скорость движения.
От плавания — к исследованию подводной среды
Нынешняя конструкция намеренно сделана максимально простой. Исследователям прежде всего требовалось проверить, сможет ли один тонкий слой живой мышечной ткани создать достаточную силу для движения всего устройства.
Следующим этапом станет оптимизация формы корпуса и плавников. Изменение геометрии должно позволить повысить эффективность передачи силы от мышечных сокращений к воде и увеличить скорость плавания.
В более отдалённой перспективе подобные биогибридные роботы могут найти применение там, где обычная робототехника слишком жёсткая или громоздкая. Живая мышечная ткань мягкая, способна адаптироваться к окружающей среде и обладает механизмами восстановления, которых нет у традиционных искусственных приводов.
Одним из потенциальных применений исследователи называют экологический мониторинг водных экосистем. Миниатюрный мягкий робот мог бы перемещаться среди кораллов, водных растений или других чувствительных объектов, собирая данные с бортовых сенсоров и при этом снижая риск механического повреждения среды.
Однако до практического применения новой технологии ещё далеко. Пока робот демонстрирует относительно низкую скорость и работает в лабораторных условиях, а его привод зависит от внешней световой стимуляции. Необходимо также решить вопросы автономного питания, долговременной жизнеспособности клеток и управления движением в естественной водной среде.
Тем не менее сама архитектура показывает интересный путь развития мягкой робототехники: вместо попытки сделать искусственный двигатель всё более сложным инженеры могут использовать биологическую мышцу как готовый исполнительный механизм.
И здесь возникает принципиальный вопрос: станут ли живые ткани полноценными приводами будущих роботов или сложность поддержания их жизнеспособности в реальных условиях в итоге окажется выше преимуществ перед обычными электромеханическими системами?
Источник: https://scitechdaily.com/mits-paper-thin-swimming-robot-is-powered-by-living-muscle/
Если вам понравился материал, кликните значок — вы поможете нам узнать, каким статьям и новостям следует отдавать предпочтение. Если вы хотите обсудить материал —не стесняйтесь оставлять свои комментарии : возможно, они будут полезны другим нашим читателям!