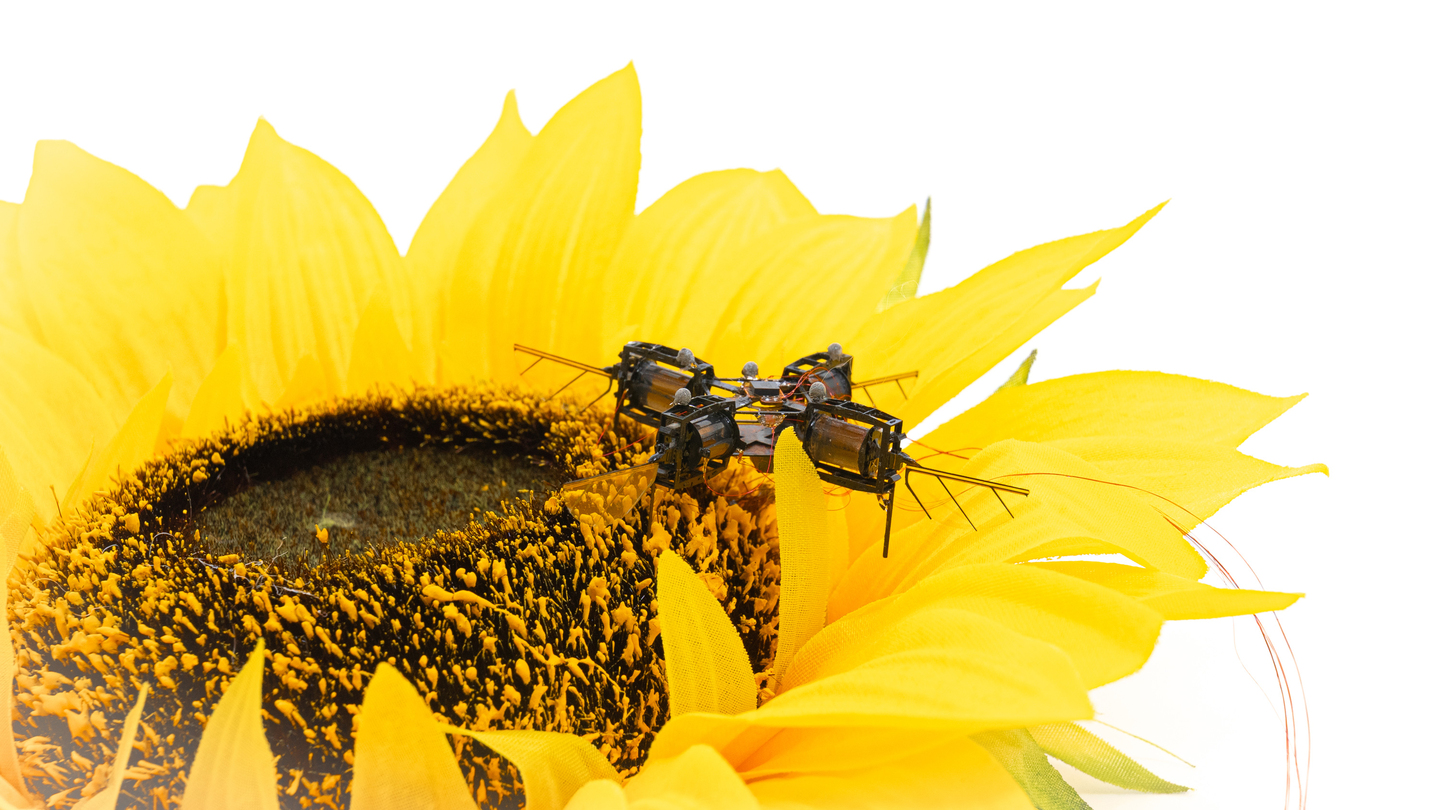
Разработка приближает летающих микророботов к практическому применению, например, в сельском хозяйстве, мониторинге растений и промышленном наблюдении. До сих пор подобные аппараты, несмотря на высокую скорость, манёвренность и способность выдерживать столкновения, не могли нести достаточно электроники для самостоятельной навигации и были вынуждены оставаться подключёнными к внешней системе отслеживания положения.
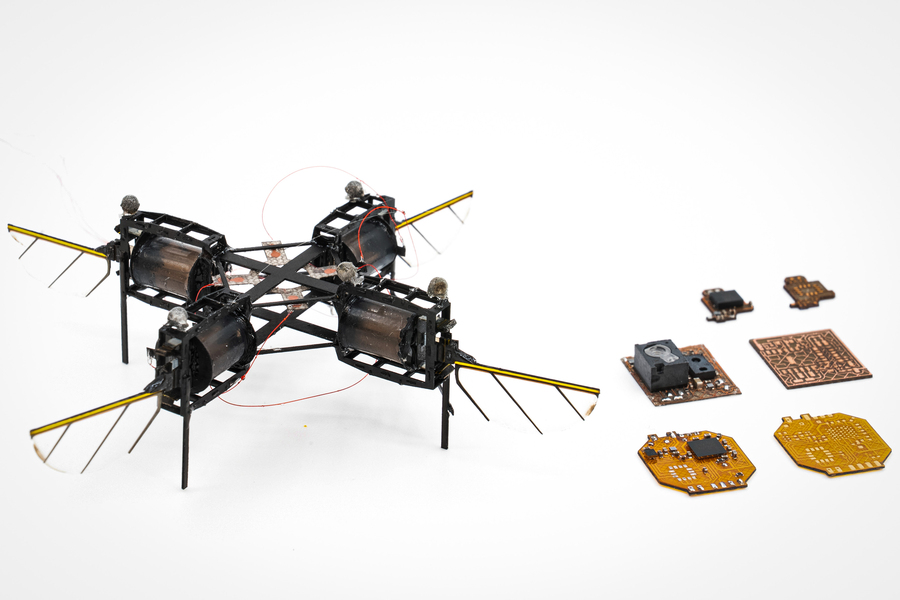
Новая конструкция позволила решить одну из главных проблем — увеличить грузоподъёмность, не ухудшая лётных характеристик. Исследователи оптимизировали геометрию искусственных мышц, приводящих в движение крылья, увеличив их размеры на 50%. Это позволило повысить суммарную подъёмную силу робота на 46%. В результате аппарат достиг отношения подъёмной силы к весу 1,9, что обеспечило достаточный запас для установки бортового электронного комплекса массой всего 244 мг.
Электронный модуль включает микроконтроллер и несколько датчиков, позволяющих роботу оценивать собственное движение. Инерциальный измерительный блок (IMU) определяет ориентацию аппарата, оптический датчик потока (optical flow) оценивает скорость перемещения и положение в горизонтальной плоскости, а датчик времени пролёта (ToF) измеряет высоту. Электроника закреплена на подложке из стекловолокна, которая снижает влияние вибраций от машущих крыльев на работу чувствительных компонентов.
Отказ от внешней системы оптического отслеживания потребовал разработки алгоритма быстрой оценки положения, ориентации и угловой скорости. Поскольку микроробот не располагает внешними данными об абсолютных координатах, при навигации возникает накопление ошибок и дрейф. Для решения этой проблемы исследователи оптимизировали алгоритмы обработки данных и подбор датчиков, сделав ставку на максимально частое обновление оценки положения. Эксперименты показали, что более быстрые расчёты, даже если отдельные оценки менее точны, обеспечивают лучшие результаты управления полётом, чем редкие, но более точные измерения.
В ходе испытаний робот выполнял зависание на различных высотах, перемещался между заданными точками и проходил сложные траектории. Ошибка позиционирования составляла всего несколько сантиметров, что сопоставимо с результатами полётов при использовании внешних камер. В отдельном эксперименте исследователи управляли аппаратом с помощью джойстика, задавая целевые координаты, и направили его между растениями с последующей точной посадкой на подсолнечник. Демонстрация показала, что даже при крайне малых размерах робот способен выполнять деликатные манёвры в непосредственной близости от объектов.
При этом автономность пока ограничена. Робот по-прежнему получает питание от внешнего источника, поэтому полностью свободный полёт на открытом воздухе ещё не реализован. На электронику приходится около 6% общего энергопотребления, тогда как основная часть энергии расходуется на работу искусственных мышц и привод крыльев. Это оставляет исследователям возможности для дальнейшей оптимизации бортовых систем.
В дальнейшем команда планирует установить на робота камеру для распознавания объектов и автономного обхода препятствий, а также интегрировать силовую электронику и аккумулятор. Это позволит отказаться от внешнего источника питания и перейти к полностью автономным полётам вне лаборатории.
В перспективе такие микророботы смогут перемещаться между растениями, опылять цветки, контролировать состояние сельскохозяйственных культур, обнаруживать вредителей на ранних стадиях и выполнять задачи промышленного мониторинга там, где использование более крупных беспилотников затруднено или невозможно. Однако для практического применения предстоит решить проблему автономного энергоснабжения, устойчивости навигации и работы в изменяющихся внешних условиях.
Насколько реалистично появление целых роёв таких микророботов в сельском хозяйстве и промышленности — и сможет ли миниатюризация действительно сделать автономные воздушные системы массовыми, или ограничения энергоснабжения ещё долго будут удерживать их в лабораториях?
Источник: https://news.mit.edu/2026/featherweight-flying-robot-carries-its-own-sensors-and-computers-1118Если вам понравился материал, кликните значок — вы поможете нам узнать, каким статьям и новостям следует отдавать предпочтение. Если вы хотите обсудить материал —не стесняйтесь оставлять свои комментарии : возможно, они будут полезны другим нашим читателям!