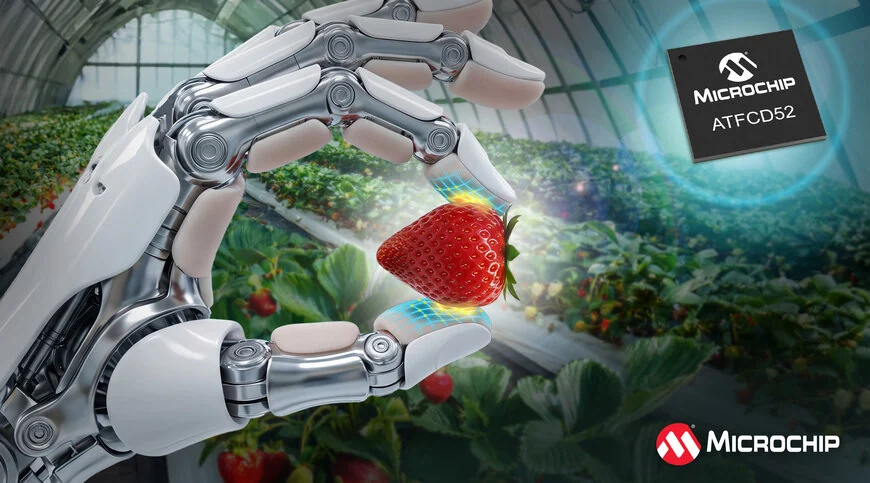
Разработка ориентирована прежде всего на роботизированные захваты и человекоподобные роботы, которым необходимо манипулировать мягкими, хрупкими предметами и объектами сложной формы. В отличие от систем, полагающихся преимущественно на машинное зрение, тактильные сенсоры обеспечивают непосредственную обратную связь о физическом взаимодействии с предметом.
52 канала и частота обновления до 800 Гц
ATFCD52 поддерживает до 52 каналов, которые могут быть сконфигурированы как 32 передающие линии (TX) и 20 принимающих (RX). Встроенные 20 параллельно работающих аналоговых фронтендов позволяют одновременно считывать сигналы со всех принимающих линий. Благодаря этому частота обновления данных достигает 800 Гц, в частности при использовании матрицы размером 10 × 10. Такая скорость позволяет роботизированной системе оперативно реагировать на изменение условий контакта, корректируя захват до того, как предмет выскользнет из манипулятора или будет повреждён чрезмерным усилием.
Ещё одна важная характеристика микросхемы — способность обнаруживать изменения ёмкости менее 1 фемтофарада (фФ). Такая чувствительность необходима для регистрации очень небольших деформаций чувствительного слоя и слабых изменений контактного взаимодействия. Для работы в условиях электромагнитных помех, создаваемых сервоприводами, силовой электроникой и импульсными преобразователями питания, предусмотрены механизмы перестройки частоты измерений (frequency hopping) и передискретизации (oversampling). Они помогают отделять полезный сигнал от электрических помех, характерных для роботизированных систем.
Интеграция в робототехнические системы
ATFCD52 рассчитана на совместную работу с микроконтроллерами (MCU), микропроцессорами (MPU) и программируемыми логическими интегральными схемами (FPGA). Выбор вычислительной платформы определяется требованиями конкретного приложения к производительности и пропускной способности. Сам преобразователь обеспечивает получение тактильных данных, тогда как их интерпретация и формирование управляющих воздействий остаются задачей внешнего вычислительного блока.
Для ускорения разработки Microchip предлагает отладочную плату EV-ATFCD52 и программное обеспечение ATFCD52 Configurator. Они позволяют настраивать параметры измерений, оценивать характеристики сенсорных матриц и регистрировать данные в реальном времени. Отладочный комплект поддерживает как комплектную матрицу 10 × 10, так и подключение пользовательских ёмкостных сенсоров.
Помимо робототехники, технология может применяться в устройствах дополненной реальности, игровых аксессуарах, перчатках и напольных сенсорных системах для сбора данных, а также в носимой электронике, включая так называемую электронную кожу.
Физика тактильного восприятия
В основе подобных сенсорных систем лежит измерение изменений электрической ёмкости. В типичной конструкции двумерной матрицы используются пересекающиеся передающие и принимающие электроды, между которыми находится диэлектрический материал. Механическое воздействие изменяет геометрию сенсорной структуры и её электрические параметры, что приводит к изменению взаимной ёмкости между электродами.
При захвате предмета распределение давления по поверхности сенсора меняется в зависимости от формы объекта и силы сжатия. Начало проскальзывания сопровождается изменением касательных нагрузок и характера контакта. Анализируя пространственное распределение и динамику изменений ёмкости, внешний процессор может оценивать состояние захвата и корректировать усилие манипулятора.
Измерение изменений порядка фемтофарад предъявляет высокие требования к аналоговому тракту и помехоустойчивости. Для сравнения: 1 пикофарад равен 1000 фемтофарад. При этом паразитные ёмкости дорожек печатной платы и соединений могут существенно превышать полезные изменения сигнала. Поэтому важны не только чувствительность измерительного канала, но и стабильность измерений, алгоритмы обработки и конструкция самой сенсорной матрицы.
Представленный ATFCD52 расширяет возможности разработки роботизированных систем с тактильной обратной связью. Однако насколько быстро такие технологии выйдут за пределы экспериментальных манипуляторов и станут стандартным элементом промышленных и человекоподобных роботов? И что сегодня сильнее ограничивает развитие роботизированного осязания — чувствительность сенсоров или способность вычислительных систем оперативно интерпретировать получаемые данные?
Если вам понравился материал, кликните значок — вы поможете нам узнать, каким статьям и новостям следует отдавать предпочтение. Если вы хотите обсудить материал —не стесняйтесь оставлять свои комментарии : возможно, они будут полезны другим нашим читателям!