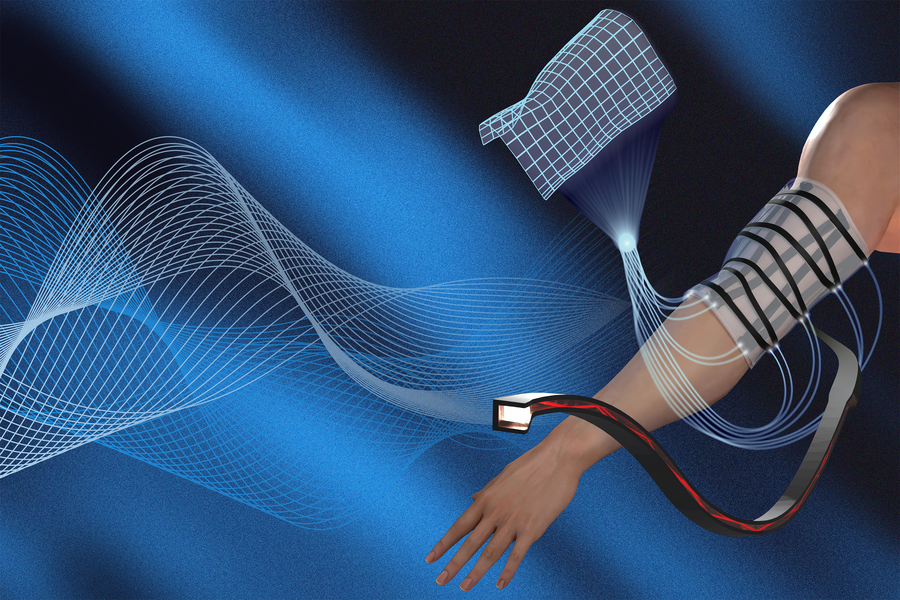
Новая технология может найти применение в носимой электронике, управлении виртуальными персонажами и телеуправляемыми роботами, а также в медицинской реабилитации. Например, сенсорный материал можно обернуть вокруг руки или ноги пациента, чтобы регистрировать амплитуду движений и отслеживать изменения подвижности на протяжении курса физиотерапии.
Обычные системы захвата движений часто используют жёсткие датчики, закреплённые в определённых точках специальной одежды. Разработка MIT устроена иначе: несколько мягких оптических волокон проложены внутри эластичного листа зигзагообразными линиями. При деформации материала волокна изгибаются вместе с ним, меняя количество света, проходящего от одного конца каждого волокна к другому. Алгоритм анализирует эти изменения и преобразует их в цифровую трёхмерную модель поверхности.
«Наша система ориентирована на полностью мягкие и эластичные сенсорные поверхности, чтобы потенциально безопаснее взаимодействовать с человеком или мягкой средой», — объясняет аспирант кафедры машиностроения MIT Цифань Юй.
Как волокна превращаются в датчики формы
В обычном оптическом волокне свет распространяется по прозрачному сердечнику, окружённому оболочкой, которая помогает удерживать оптический сигнал внутри. При изгибе часть света может теряться, поэтому по изменению интенсивности сигнала можно судить о деформации волокна. Однако для восстановления не просто линии, а целой трёхмерной поверхности необходимо определить, как деформируются многочисленные участки материала и как их изменения соотносятся друг с другом.
Исследователи модифицировали конструкцию волокна, используя гибкий прозрачный резиновый сердечник и чёрную оболочку из аналогичного материала. Одну сторону сердечника намеренно сделали более шероховатой. При изгибе в разные стороны такая асимметрия по-разному влияет на рассеяние света и позволяет различать направления деформации. Благодаря этому волокно работает как двунаправленный датчик изгиба.
Затем команда встроила несколько таких волокон в силиконовый лист. На этапе моделирования учёные сравнили различные схемы их расположения — от рисунка, напоминающего шахматную доску, до пересекающихся зигзагообразных линий. Они рассчитывали, как лист будет деформироваться при разных воздействиях, и оценивали, насколько точно оптические измерения позволяют восстановить исходную форму. В результате была выбрана конфигурация с зигзагообразной прокладкой волокон.
В экспериментальном образце на одном конце каждого волокна установлен светодиод, а на другом — фотодатчик. Сигналы поступают на внешнюю электронную плату, которая собирает и усиливает измерения. Специальный алгоритм обрабатывает эти данные и строит цифровую реконструкцию поверхности. Когда исследователи сгибали и скручивали лист, виртуальная модель почти в реальном времени повторяла изменения его формы.
Чтобы проверить точность реконструкции, исследователи сравнили цифровую модель с физической поверхностью, помещая сенсорный лист в формы, изготовленные на 3D-принтере. По оценке команды, ошибка реконструкции составила менее 0,4 см — это сопоставимо с лучшими результатами существующих систем, использующих жёсткие датчики, для которых характерны ошибки порядка 1–2 см. При этом в отдельных испытаниях значения ошибки составляли 0,28–0,45 см.
Важное преимущество разработки — устойчивость к повреждениям. Если часть волокон выходит из строя, оставшиеся продолжают передавать данные, позволяющие восстановить общую форму листа. Такая избыточность повышает надёжность системы и может оказаться особенно полезной для носимых устройств и мягких роботов, работающих в условиях постоянных деформаций.
Пока разработка остаётся лабораторным прототипом. Используемые волокна имеют толщину около 1 мм, а сама сенсорная поверхность — размеры 16 × 16 см и толщину около 5 мм. Исследователи рассчитывают уменьшить толщину волокон до десятков микрометров и увеличить их количество, чтобы точнее регистрировать локальные изменения формы. В перспективе подобные сенсорные материалы можно будет встраивать в одежду для захвата движений, телеуправления роботами и мониторинга восстановления пациентов после травм.
Источник: https://news.mit.edu/2026/shape-sensing-sheet-digitally-tracks-movement-bends-twists-1008Если вам понравился материал, кликните значок — вы поможете нам узнать, каким статьям и новостям следует отдавать предпочтение. Если вы хотите обсудить материал —не стесняйтесь оставлять свои комментарии : возможно, они будут полезны другим нашим читателям!