Европейский совет по инновациям (EIC) через программу Pathfinder Challenge поддерживает технологии с высоким потенциалом преобразования целых отраслей. Конкуренция за финансирование в рамках программы крайне высока. В 2026 году Университет Штутгарта добился двойного успеха: оба поддержанных проекта координирует Институт вычислительного проектирования и строительства (ICD) Университета Штутгарта.
«Это выдающееся двойное достижение подчёркивает ведущие международные позиции Университета Штутгарта в области архитектуры, инженерии и строительства (AEC). В то же время эти новые проекты усиливают нашу мировую видимость как исследовательского центра цифровой трансформации строительной отрасли», — говорит профессор Ахим Менгес, директор ICD и представитель Stuttgart Cluster of Excellence IntCDC, к которому относятся оба проекта.
SCALAR и COBRAS объединяет общая идея: использовать автономные многороботизированные системы непосредственно на строительной площадке. Однако задачи у проектов разные. SCALAR ориентирован на роботизированный монтаж деревянных модулей, в том числе при модернизации существующих зданий, а COBRAS — на автономную сборку и разборку лёгких пространственных конструкций.
Исследования по обоим проектам начнутся в ноябре 2026 года и рассчитаны на три года.
Строительству нужны одновременно скорость и эффективность использования ресурсов
Мировой спрос на жильё, здания и инфраструктуру продолжает расти. Чтобы удовлетворить его, строительной отрасли необходимо повышать производительность и ускорять процессы. При этом нехватка квалифицированных работников становится всё более серьёзным ограничением.
SCALAR и COBRAS предлагают решить часть этой проблемы за счёт автономной робототехники. При этом исследователи рассматривают роботов не только как средство повышения производительности. Автоматизация должна способствовать более рациональному использованию материалов, повторному применению строительных компонентов и развитию принципов кругового строительства.
Роботы становятся частью единой цифровой системы
Оба проекта основаны на подходе, который Университет Штутгарта и, в частности, ICD развивают на протяжении многих лет. В рамках кластера превосходства IntCDC робототехника рассматривается не как отдельная технология, а как часть единой системы, объединяющей проектирование, планирование, материалы, производство компонентов, строительство и управление роботами.
«В Кластере превосходства IntCDC мы не рассматриваем робототехнику изолированно. Чтобы сделать строительную отрасль устойчивой к будущему, мы рассматриваем проектирование, планирование, материалы, производство компонентов, строительную площадку и робототехнику как часть интегрированной системы», — отмечает Ахим Менгес.
Этот подход исследователи называют «совместным проектированием» (co-design). Он предполагает тесное взаимодействие архитекторов, инженеров, специалистов по робототехнике, информатике и других дисциплин уже на этапе разработки строительной системы.
SCALAR и COBRAS используют этот принцип для разных сценариев применения коллективных роботизированных систем.
SCALAR: строительные машины и мобильные роботы работают как единая команда
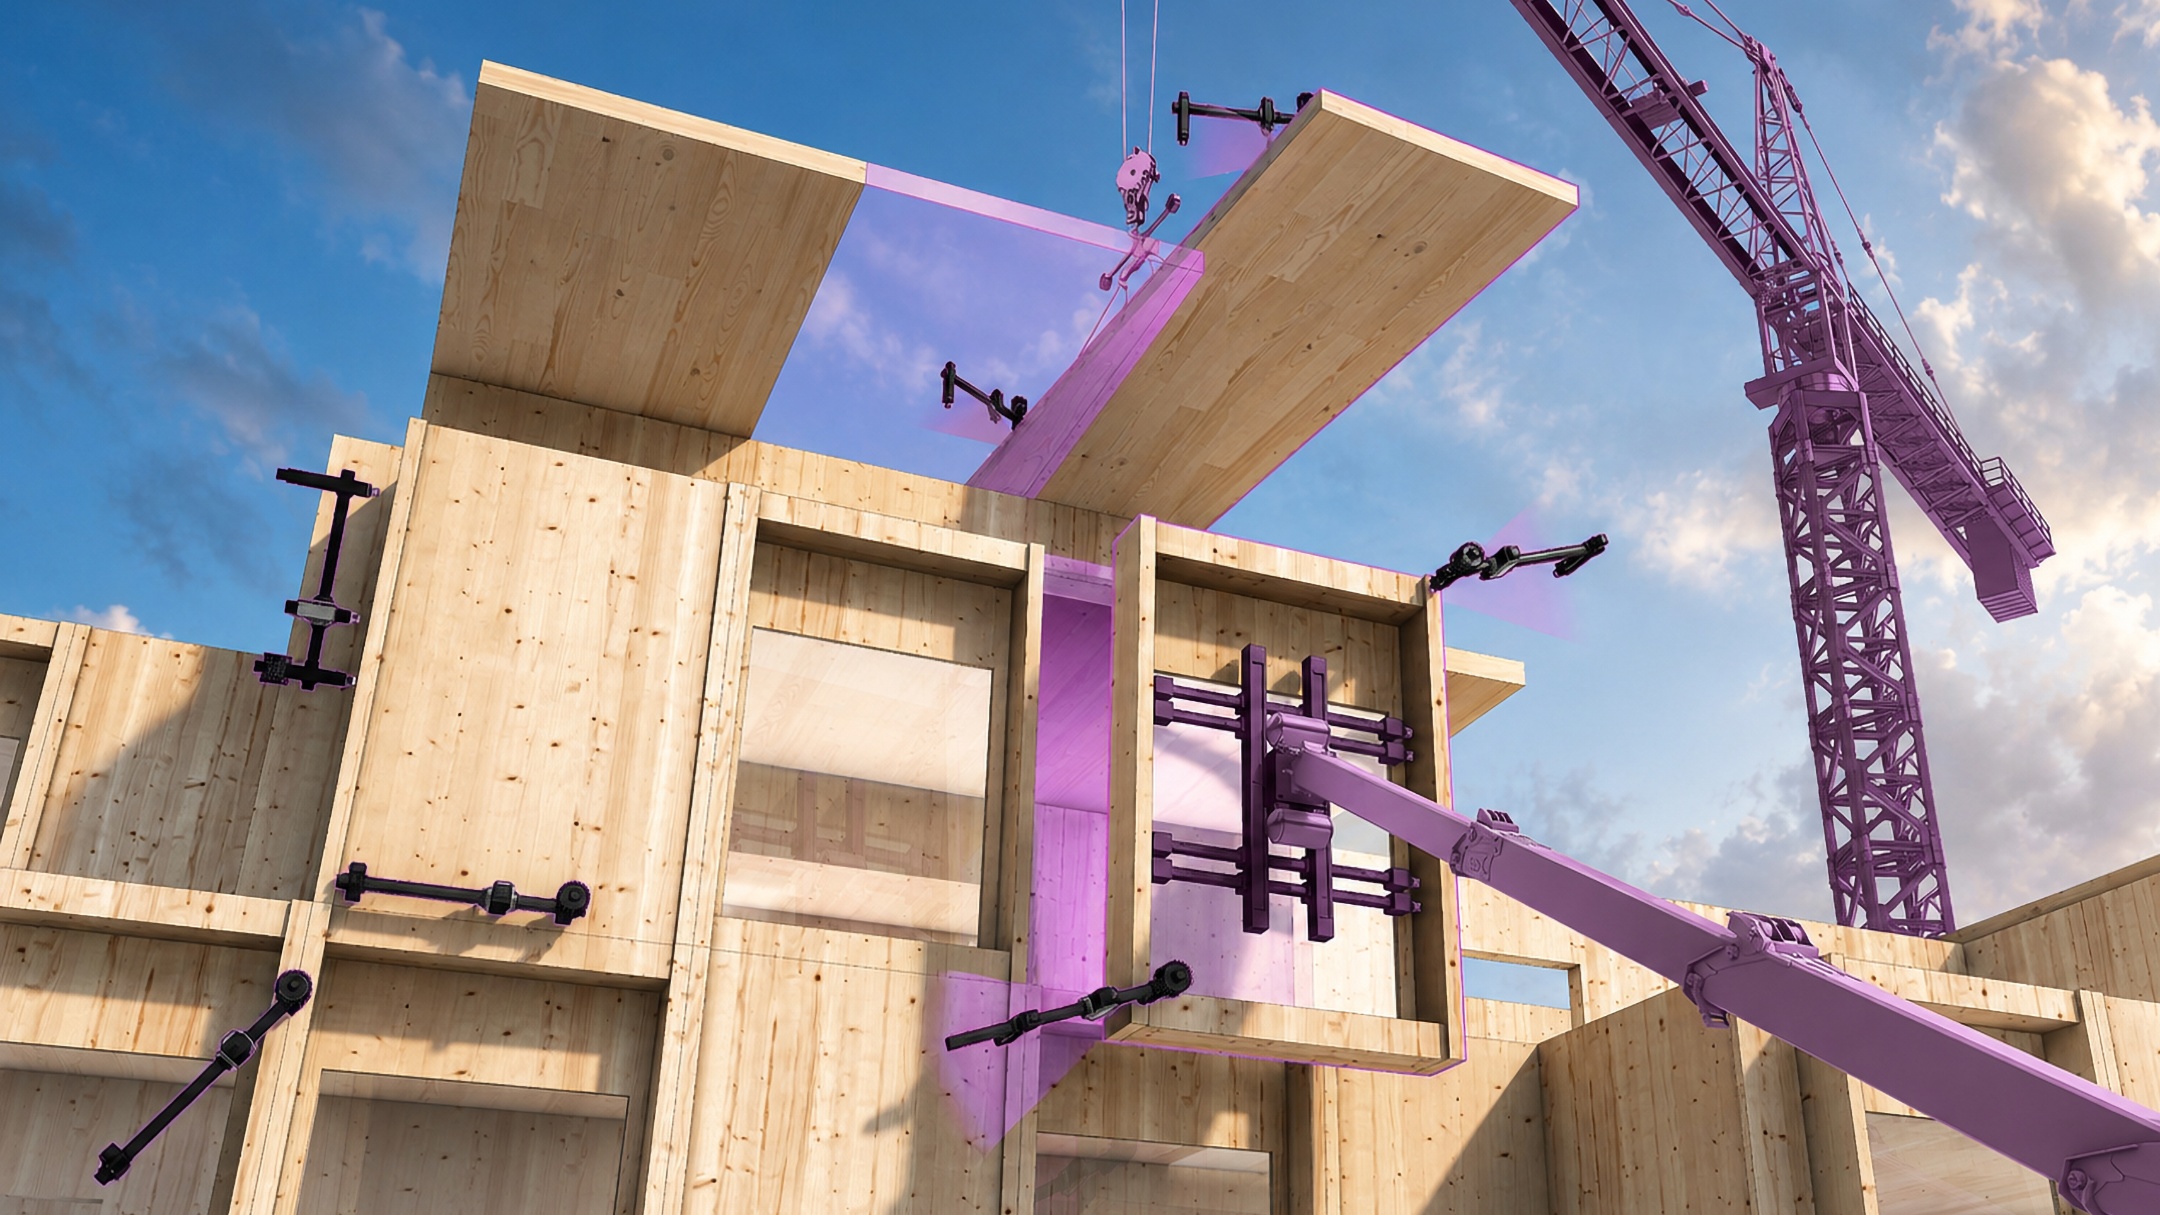
SCALAR посвящён модульному строительству из древесины. Использование древесины как возобновляемого материала рассматривается как один из возможных путей снижения воздействия строительства на окружающую среду, а производство модулей за пределами строительной площадки позволяет сократить объём работ непосредственно на объекте.
«Модульные деревянные компоненты изготавливаются вне строительной площадки, а затем соединяются непосредственно на месте. Это значительно сокращает время строительства», — говорит Нильс Опгенорт, руководитель исследовательской группы ICD.
SCALAR должен сделать такой подход ещё эффективнее. Исследователи планируют разработать строительную систему из древесины с универсальными соединениями и цифровыми процессами проектирования. Её дополнит многомасштабная роботизированная платформа — парк автономных строительных машин, способных самостоятельно выполнять монтаж деревянных модулей на площадке.
Важная особенность концепции заключается в том, что её предполагается использовать не только при строительстве новых зданий, но и при модернизации существующих.
Автоматизированная система предусматривает распределение функций между разными типами машин. Краны должны выполнять транспортировку и грубое позиционирование элементов, тогда как мобильные роботы будут отвечать за точное позиционирование и монтаж.
До начала строительства весь процесс сборки планируется моделировать в цифровой среде. Непосредственно на площадке цифровая система управления должна координировать действия машин в реальном времени и обеспечивать безопасное взаимодействие между ними.
Отдельное направление исследований связано с сенсорными технологиями. Для автономной работы на строительной площадке роботам необходимо надёжно воспринимать окружающую обстановку несмотря на пыль, загрязнения, переменное освещение и другие сложные условия.
Помимо ICD, в проекте SCALAR участвует Институт системной динамики (ISYS) Университета Штутгарта. В число внешних партнёров входят Австрийский технологический институт, а также производители крановой техники Liebherr и Jekko.
COBRAS: рой одинаковых роботов для сборки пространственных конструкций
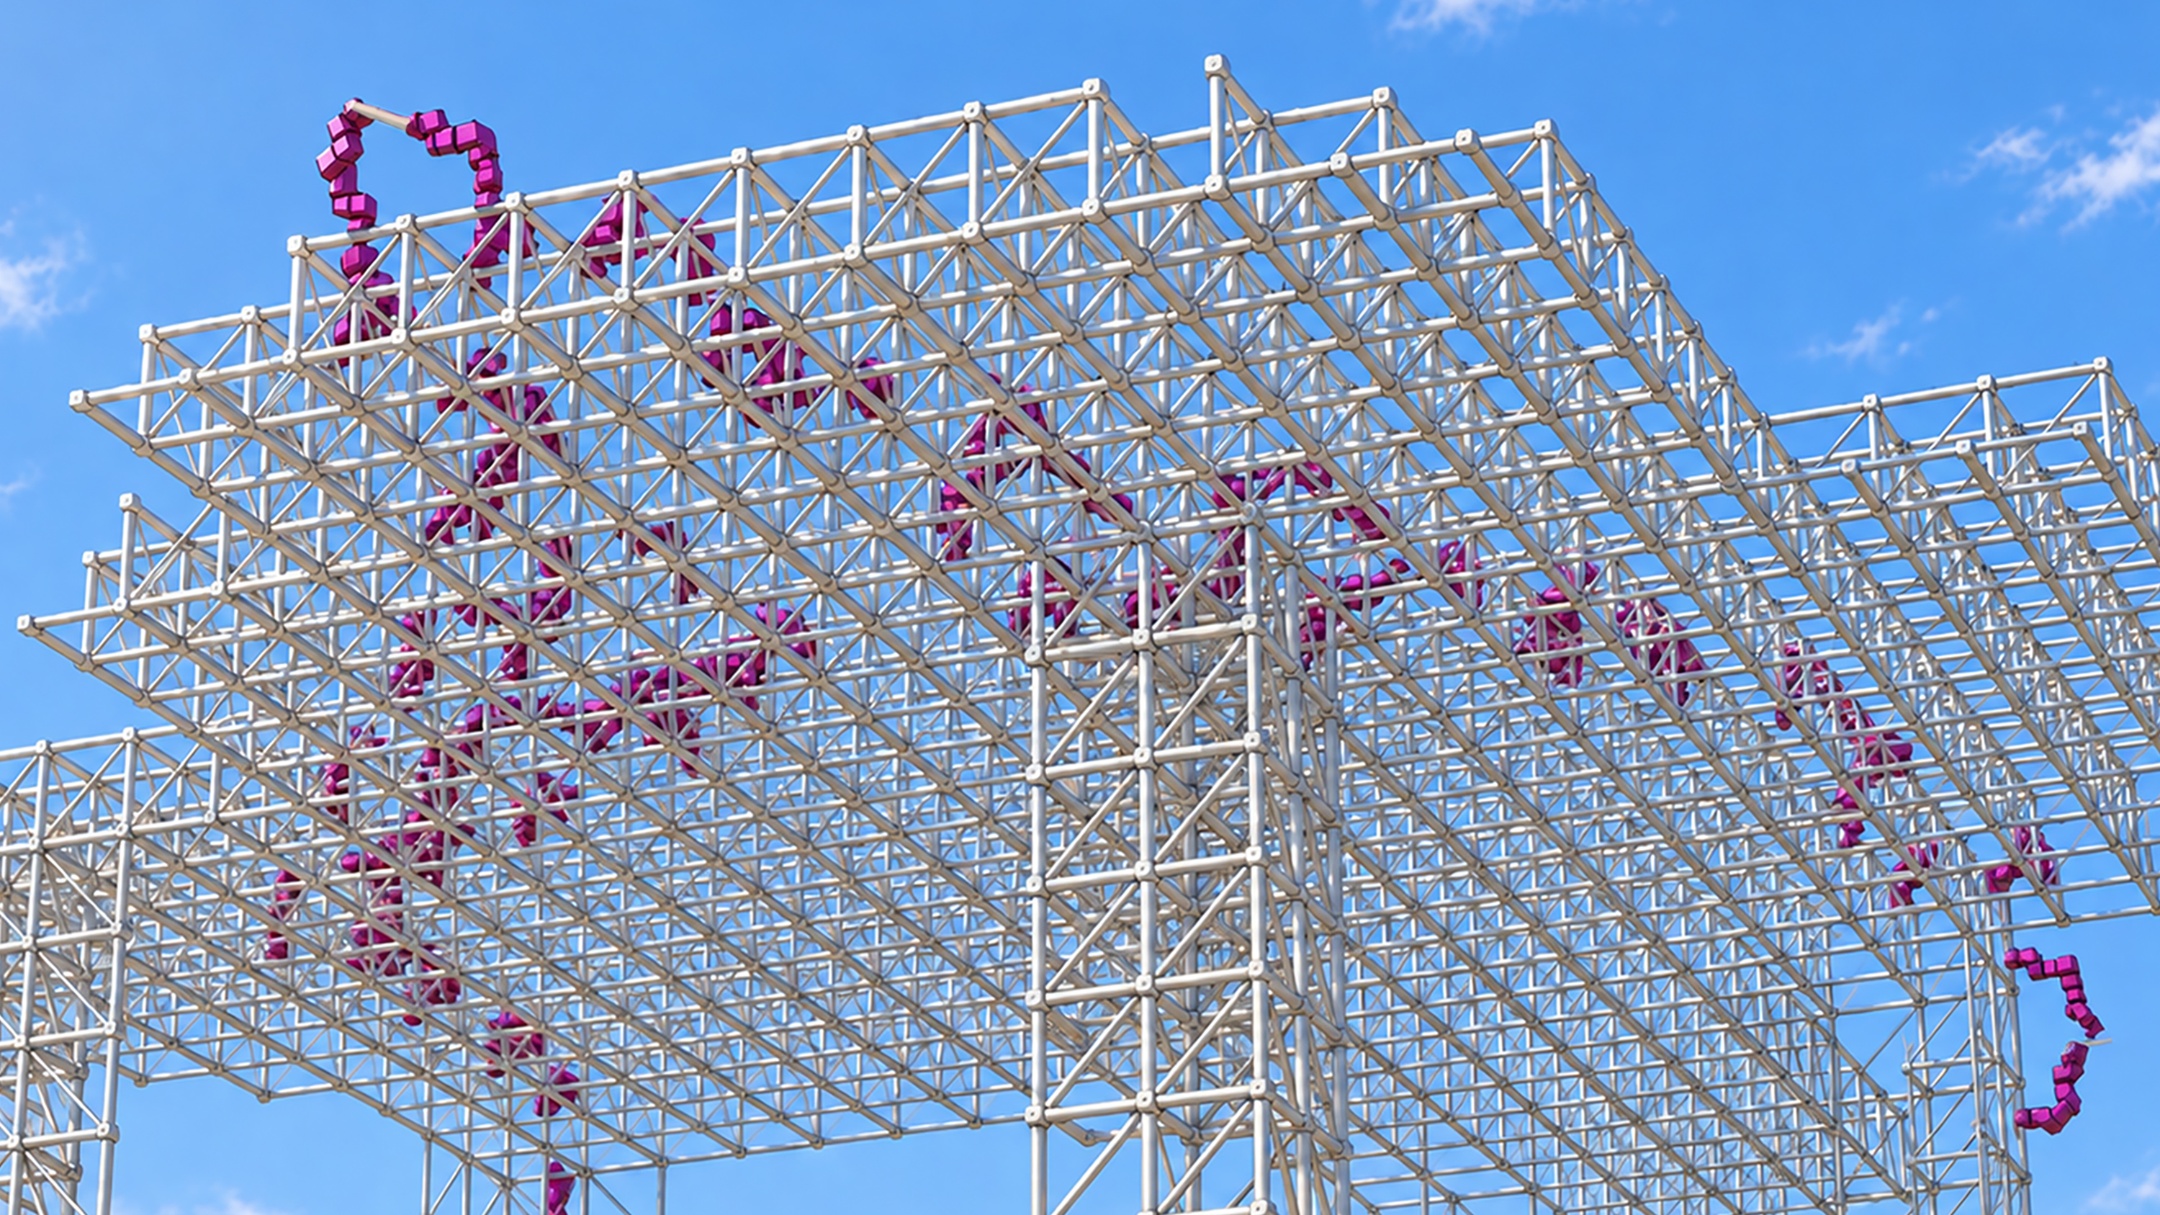
Проект COBRAS посвящён другой задаче — автоматизированной сборке пространственных каркасных конструкций.
Пространственные каркасы позволяют перекрывать большие пролёты при относительно небольшом расходе материала. Модульная конструкция также потенциально позволяет разбирать такие системы и повторно использовать их компоненты. Однако широкое применение пространственных каркасов ограничивает сложность сборки, поскольку она требует работы с большим количеством отдельных элементов.
«Сложный процесс сборки, включающий множество отдельных компонентов, делает строительство очень трудоёмким. Наша цель — фундаментально трансформировать этот процесс с помощью автономных роев роботов», — объясняет Самуэль Ледер, руководитель исследовательской группы ICD.
Команда COBRAS намерена разработать небольших электрических мобильных роботов, способных самостоятельно собирать пространственные конструкции. Несколько одинаковых машин должны работать совместно, динамически координируя свои действия на основе принципов роевого интеллекта.
При этом проект предусматривает отсутствие единого центрального управляющего устройства. Каждый робот действует как элемент распределённой системы, а коллективное поведение возникает в результате взаимодействия машин.
Такой подход даёт системе масштабируемость. В зависимости от размеров строительного объекта количество роботов можно увеличивать или уменьшать. Выход одного робота из строя или необходимость его технического обслуживания также не должны полностью останавливать работу системы: остальные машины смогут продолжить выполнение задачи.
Однако COBRAS занимается не только роботами. Исследователи намерены одновременно оптимизировать сами строительные конструкции. С помощью цифровых методов планируется уменьшить расход материала при сохранении или улучшении требуемых конструктивных характеристик.
Как и в SCALAR, предполагается создать модульную систему, специально адаптированную для роботизированной сборки и разборки. После демонтажа её компоненты можно будет использовать повторно, а саму конструкцию — адаптировать к новым требованиям или другому месту строительства.
Таким образом, исследователи рассматривают роботизированную сборку не просто как способ заменить человека на отдельных операциях. Речь идёт о перестройке всей цепочки — от проектирования конструкции и оптимизации расхода материала до её автоматизированного монтажа, демонтажа и повторного использования.
В проекте COBRAS, помимо ICD, участвуют Институт строительной инженерии и проектирования конструкций (ITKE) Университета Штутгарта, Лаборатория реконфигурируемой робототехники (RRL) Швейцарской федеральной политехнической школы Лозанны (EPFL), а также Лаборатория исследований искусственного интеллекта IRIDIA Свободного университета Брюсселя.
Если SCALAR и COBRAS достигнут заявленных целей, строительная площадка может постепенно превратиться из места, где люди управляют отдельными машинами, в распределённую киберфизическую систему, где десятки автономных устройств самостоятельно согласуют свои действия. Но насколько далеко можно передавать роботам принятие решений на реальной стройке — особенно там, где условия постоянно меняются и ошибка одного устройства может повлиять на безопасность всей конструкции?
Источник: https://www.uni-stuttgart.de/en/university/news/all/Robot-teams-for-construction-sites/Если вам понравился материал, кликните значок — вы поможете нам узнать, каким статьям и новостям следует отдавать предпочтение. Если вы хотите обсудить материал —не стесняйтесь оставлять свои комментарии : возможно, они будут полезны другим нашим читателям!