Основным навигационным датчиком стал доплеровский лаг (DVL, Doppler Velocity Log). Он направляет акустические сигналы в сторону морского дна и анализирует их отражение. По доплеровскому сдвигу система определяет скорость движения подводного аппарата относительно дна. В сочетании с компасом и расчётом пройденного пути эти данные позволяют оценивать, насколько аппарат сместился относительно исходной точки.
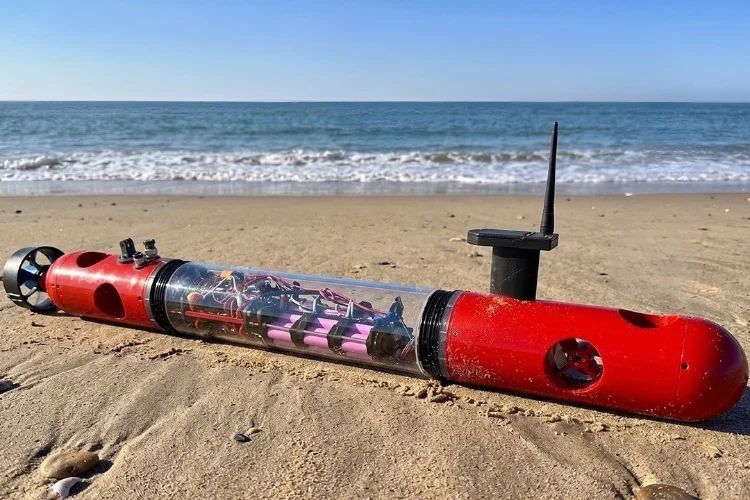
Такой подход не требует GPS во время подводного участка маршрута, но имеет важное ограничение: ошибки навигации постепенно накапливаются. Поэтому CPSdrone использует GPS и радиосвязь дальнего действия только после всплытия. GPS-антенна, установленная на небольшой мачте, определяет фактическое положение аппарата, после чего программное обеспечение может скорректировать накопившуюся навигационную ошибку перед следующим погружением.
Радиосистему команда предварительно испытала на расстоянии до 7 км, прежде чем установить её на подводную лодку. Для управления аппаратом также добавили два задних двигателя — теперь у него четыре мотора, обеспечивающих движение вперёд, вбок, вверх и вниз. Такая схема даёт возможность управлять не только поступательным движением, но и положением аппарата в трёхмерном пространстве.
До испытаний в реальной воде навигационное и управляющее программное обеспечение проверили в компьютерной симуляции. Однако первое автономное испытание на озере показало, что даже при наличии DVL теоретическая схема навигации не гарантирует точного следования маршруту.
Во время испытания подводная лодка постепенно отклонилась от заданной траектории. Сопоставив показания DVL с GPS-данными, команда обнаружила ошибку курса примерно в 7°. Причину учли и исправили в программном обеспечении.
После этого разработчики сняли страховочную верёвку и провели полноценный автономный запуск. Подводная лодка была запрограммирована периодически всплывать в заданных точках, получать актуальные координаты GPS, корректировать оценку своего положения и снова погружаться. В результате аппарат успешно завершил испытание.
Проект показывает практическую архитектуру навигации автономного подводного аппарата: DVL обеспечивает оценку движения под водой, компас — информацию о направлении, датчики и двигатели отвечают за управление, а периодическое всплытие позволяет использовать GPS для коррекции накопленной ошибки. При этом GPS здесь выступает не как средство непрерывной навигации, а скорее как внешний источник периодической коррекции.
Именно накопление навигационной ошибки остаётся одним из ключевых вопросов для автономных подводных аппаратов. Если небольшая ошибка курса уже на испытании привела к заметному отклонению от маршрута, насколько надёжной окажется такая система при длительном поиске кораблекрушения на глубине, где всплытие для очередной GPS-коррекции невозможно или нежелательно?
Источник: https://circuitdigest.com/news/this-autonomous-submarine-uses-dvl-sound-waves-for-gps-free-underwate...Если вам понравился материал, кликните значок — вы поможете нам узнать, каким статьям и новостям следует отдавать предпочтение. Если вы хотите обсудить материал —не стесняйтесь оставлять свои комментарии : возможно, они будут полезны другим нашим читателям!